


Read the Full Series
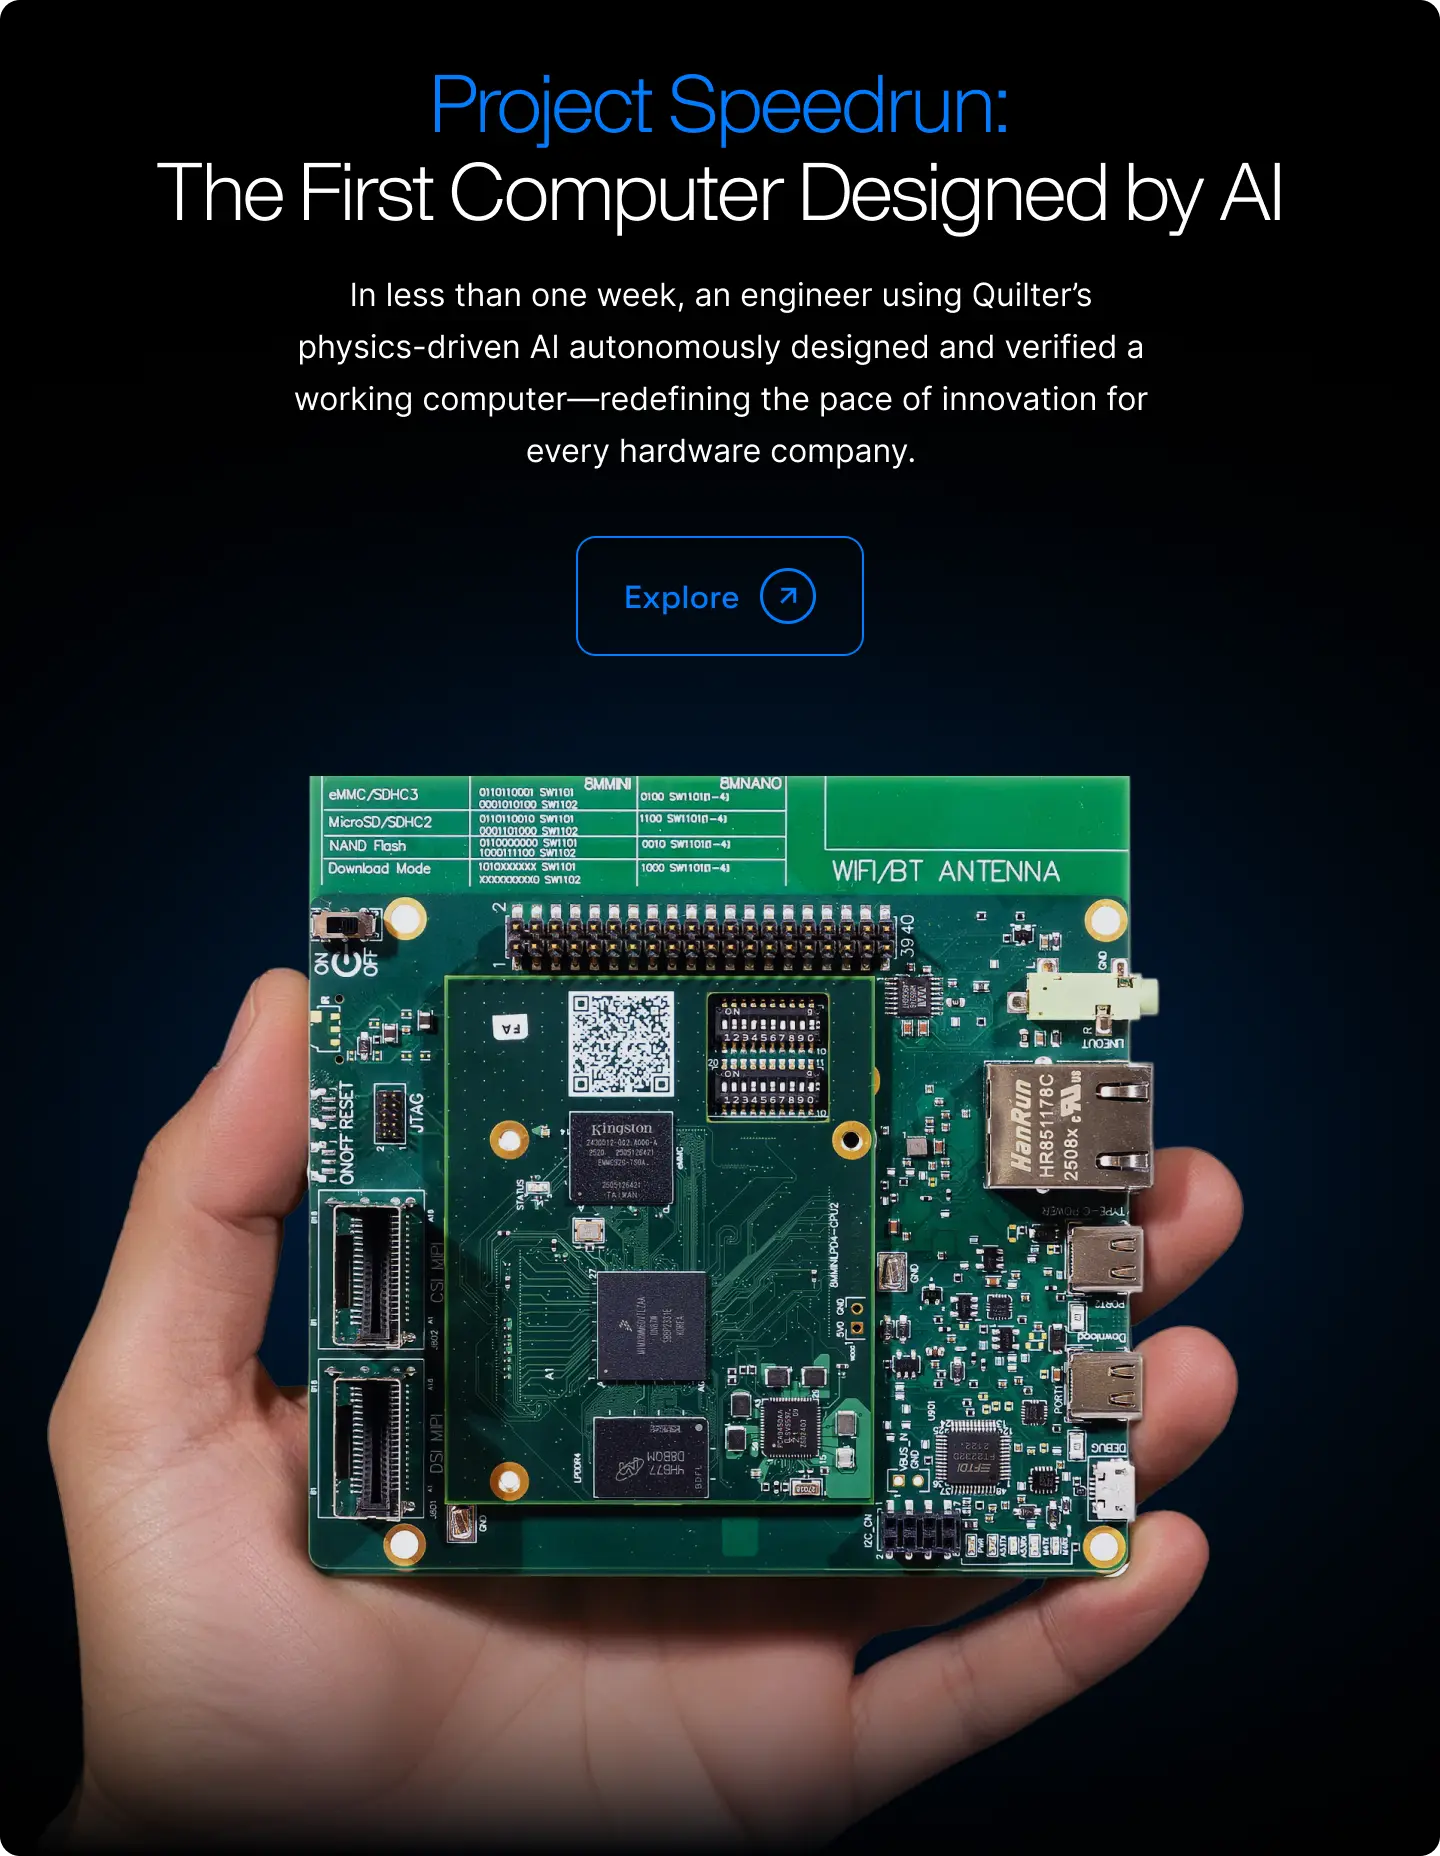
This article is one part of a walkthrough detailing how we recreated an NXP i.MX 8M Mini–based computer using Quilter’s physics-driven layout automation.
2026年にハードウェア設計で使われるツールは、多くのチームが訓練を受けてきたCADスタックとはあまり似ていません。従来のモデルは直線的でした。回路図を作成し、設計をレイアウトに渡し、配線を待ち、問題を後になって発見し、慌てて修正を重ねる。このワークフローは今も存在しますが、あらゆる方向から同時に圧力を受けています。基板はより高密度になっています。スケジュールはより厳しくなっています。機構、電気、製造の制約がより早い段階でぶつかり合います。そして、PCBレイアウトが1週間がかりのボトルネックのままでは現代の製品スケジュールを守れないと気づくチームが増えています。
こうした圧力こそが、革新的なハードウェア設計プラットフォームが今、本格的に注目されている理由です。最も重要な変化は、単にハードウェアツールがクラウドへ移行していることではありません。AIが支援から生成へと、上流に向かって進出していることです。新しい種類のツールは、エンジニアがトレースをより速く引くのを手伝うだけではありません。候補を生成し、トレードオフを評価し、制約上の問題を浮かび上がらせ、反復を希少なものから豊富なものへと変えます。同時に、システムレベルのシミュレーションベンダーはエレクトロニクスと物理をより密接に結びつけつつあり、クラウドネイティブの機構設計プラットフォームは、コラボレーションやモデル共有を「引き渡し」ではなく「共有ワークスペース」に近いものにしつつあります。
複雑なエレクトロニクスを開発するチームにとって、これは問いそのものを変えます。もはや「どのCADシートを買うべきか?」ではありません。「すでに信頼しているワークフローを壊すことなく、より多くの有効な設計を、より高い確信を持って探索できるのはどのスタックか?」です。Quilterはまさにその答えの中心に位置しています。Quilterの製品およびソリューションに関するメッセージによれば、同社はPCBレイアウトのための強化学習、物理を考慮したレビュー、ネイティブなECAD互換性、そして回路図から製造可能な状態までの作業を数週間から数時間へと短縮することに注力しています。
ハードウェア設計で今、本当に何が変わっているのかを定義しましょう
三つのことが同時に変わりつつあります。
第一に、ハードウェア設計は計算面でより豊かになりつつあります。従来のフローでは、エンジニアはソフトウェアを使って描き、チェックしていました。新しいフローでは、ソフトウェアが生成し、評価し、提案することが期待されています。これはインターフェースの刷新よりも大きな変化です。ツールはもはや単なる製図環境ではなく、設計に能動的に参加する存在になるということです。
第二に、スタックの連携が深まりつつあります。PCB、筐体、製造、シミュレーションは、もはや順番に行われる別々の議論ではありません。Fusionは現在、CAD、CAM、CAE、PCB、データ管理にまたがる統合クラウドプラットフォームとして自らを位置づけています。Onshapeは、クラウドネイティブのコラボレーションと組み込みのデータ管理を、アドオンではなく中核的なワークフロー機能として推し進め続けています。Synopsysは、Ansysの買収を、エレクトロニクスと物理を統合する「シリコンからシステムまで」の戦略であると明確に位置づけています。
第三に、チームは確定する前により多くの反復を行うよう、市場からの圧力を受けています。これは特に半導体、ロボティクス、航空宇宙、コンシューマーエレクトロニクスの分野で顕著です。これらの分野では、基板の遅れが連鎖して、検証期間の逸失、テープアウトのスケジュール遅延、あるいは発売日の遅延につながりかねません。Quilter自身のポジショニングは、まさにその圧力に応えるものです。プログラムの早い段階で、より多くの候補基板を、物理レビューをワークフローに組み込んだ形で提供するというものです。
これこそが、ハードウェア設計2026の本当の背景です。AIそのものをもてはやすハイプではありません。エンジニアリングの処理能力を求める探求なのです。
AIネイティブなプラットフォームがPCBレイアウトをどう変えているか
AIネイティブなPCB設計が従来の自動化と異なるのは、単一の狭い工程に限定されないという点です。従来の自動化の考え方は、より速い配線、ルールチェック、あるいはガイド付きの提案に焦点を当てていました。新しいモデルは生成型です。システムが基板全体の候補を探索し、制約に照らして評価し、エンジニアがレビューできる複数の実現可能な方向性を提示します。
このより広い変化は、カテゴリ全体に見て取れます。Fluxは、設計ワークフローにAIを組み込んだブラウザベースのECADプラットフォームとして自らを打ち出しています。Diodeは、AI支援による基板設計と製造の最前線に自らを位置づけています。これらは、市場が「いくつかの賢い補助機能を備えたEDA」から「AIが主要な設計の場となるプラットフォーム」へと移行しつつあることを示すシグナルです。
Quilterの切り口はより具体的で、本格的なチームにとって技術的により意味のあるものです。ご提供いただいた会社の背景情報によれば、Quilterは強化学習を用いて広大な設計空間を探索し、数時間で複数のレイアウト候補を生成し、バイパスコンデンサ、インピーダンス制御ネット、差動ペアなどの問題を網羅する物理を考慮したレビューを実行します。また、Altium、Cadence、Siemens、KiCadなど、チームがすでに使用しているのと同じECAD形式でプロジェクトを返します。これが重要なのは、ほとんどのエンジニアリング組織が、引き渡しのリスクを犠牲にしてまで目新しさを求めてはいないからです。彼らが求めているのは、ツールチェーンの他の部分を壊すことなく、レイアウトの処理能力を高めることです。
ワークフローへの影響は大きなものです。PCB設計者は、すべてのトレースを手作業で引く立場から、制約を形づくり、候補を選別し、より高いレバレッジのポイントで結果をレビューする立場へと移ります。R&Dマネージャーは、より速い基板の立ち上げを手にします。電気エンジニアは、直列の待ち行列で待つのではなく、数時間で回路図から基板までのサイクルを回せるようになります。Quilter自身のポジショニングでは、最初の候補は多くの場合最初の1時間以内に現れ、対応するユースケースでは完全に製造可能な設計を4時間以内に提供できるとしています。
物理優先のAIで何が変わるのか?
- 数時間で複数の基板候補
- 見た目のレイアウトの好みだけでなく、物理的な制約に結びついたレビュー成果物
システムレベルのAI協調設計について知っておくべきこと
システムレベルの協調設計とは、エレクトロニクス、機構、熱挙動、製造性、そして場合によってはファームウェアの前提条件を、切り離されたフェーズではなく一緒に評価すべきだという考え方です。実際には、一つの巨大な魔法のツールがスタック全体を置き換えるという意味ではありません。最良のプラットフォームが、領域をまたいで制約、結果、トレードオフを共有するようになるという意味です。
その方向性は、SynopsysとAnsysの事例にはっきりと表れています。Synopsysは、この統合がシリコンとシステムにまたがるエレクトロニクス、物理、AI支援による知見のより深い統合を目指したものだと述べています。これはまさに、ハードウェアチームが求めてきたスタックレベルの収束です。とりわけ、PCBの判断が熱、機構、シグナルインテグリティの現実と切り離せない製品においてはなおさらです。
基板レベルでは、物理駆動型のPCB設計がその未来の前提条件となります。協調設計のワークフローが役立つのは、基板ツールが単なる幾何学的な適合性だけでなく、実際の電気的制約について推論できる場合に限られます。まさにそこに、Quilterのポジショニングがぴったりと当てはまります。ロボティクスのチームが、中核となる電気的制約を維持しながら、複数の層構成、複数のフォームファクター、複数の基板候補を比較したい場合、物理を考慮したレイアウトエンジンは、単なる配線の便利ツールではなく、システムレベルのAI協調設計の構成要素となります。
より現実的な見方はこうです。2026年の協調設計はエコシステムの問題です。シミュレーションの深さ、レイアウトの自動化、機構設計とのコラボレーション、そしてクリーンな引き渡しが必要です。勝者となるのは、最も派手な一枚岩のツールではありません。真実をうまく共有できるプラットフォームです。
チップ、基板、筐体はどのように収束し始めているのか?
ハードウェアスタックは、両端から縫い合わされつつあります。
シリコン層では、OpenROADが、チップ実装のコスト、専門知識の負担、リスクを下げることを目的とした自律的なRTL-to-GDSフローを推し進め続けています。その使命は、自動化によるハードウェア設計の民主化と明確に結びついています。もちろん、それでOpenROADがPCBツールになるわけではありませんが、同じより大きな物語の一部であることは確かです。設計スタックのより多くの部分が、プログラム化され、自動化され、クラウドで連携されるようになりつつあるのです。
筐体と製品形状の層では、bitbybit.devがブラウザベースのパラメトリックCADとコンフィギュレーターのワークフローを提供しており、OnshapeとAutodesk Fusionはクラウドネイティブのコラボレーションと統合された製品開発環境を進化させ続けています。言い換えれば、PCBレイアウトの外側でさえ、重心は共有モデル、ブラウザからのアクセス、そして壊れやすいファイルベースの引き渡しの削減へと移りつつあります。
先進的なチームは、すでにこのように考えています。自動化されたICフローでチップブロックを評価し、Quilterで基板候補を生成し、クラウドMCADで適合性を検証し、各領域を閉ざされた部門として扱うことなく改訂を調整するかもしれません。鍵となる要件は相互運用性です。基板のリスピンが筐体モデルを台無しにしてはなりません。機構上の変更が、レイアウトチームの目に触れる前に失われてはなりません。
だからこそ、Quilterの互換性に関するメッセージが重要なのです。システムが既存のECADフローに組み込まれ、ネイティブ形式で出力を返すのであれば、スタック全体の置き換えを強いることなく、より大きな現代的スタックの中でPCB自動化レイヤーとして機能できます。
簡単な図:現代のハードウェアスタックにおけるQuilterの位置づけ
回路図 / 制約
↓
Quilter AI PCBレイアウトレイヤー
- 候補の生成
- 物理を考慮したレビュー
- ネイティブECADでの引き渡し
↓
シミュレーション / 検証
↓
MCAD / 筐体ツール
↓
製造 / サプライチェーン / DFM
サプライチェーンを考慮した設計が必須条件になりつつある理由
調達できない高速な設計は、高速な設計ではありません。回り道です。
だからこそ、AIで検証されたサプライチェーンの考え方が、プラットフォームをめぐる議論の一部になりつつあります。たとえばFluxは、ブラウザベースのワークフローの中でリアルタイムの部品データを重視しています。Autodesk Fusionもまた、エレクトロニクスと製造を、より連携した製品開発の文脈の中に位置づけています。方向性は明らかです。設計システムには、形状やルールだけでなく、実際に何が製造できるのかについても推論することが求められつつあります。
次の論理的なステップは明白です。候補の生成と評価には、部品の入手性、ライフサイクルのリスク、セカンドソースの選択肢、そして製造の現実を組み込むべきです。Quilterの物理優先のアプローチは、それだけでサプライチェーンのリスクを解決するものではありません。しかし、物理的に妥当な基板候補とリアルタイムの調達情報を組み合わせるワークフローには自然に適合し、チームが脆弱なBOMの前提に基づいたレイアウトの仕上げに時間を浪費せずに済むようになります。これは推論ですが、これらのプラットフォームが向かっている方向に基づいたものです。
検証用基板、テスト治具、輸出規制に敏感なプログラムにとって、これはさらに重要です。有益な未来とは「AIが基板を速く作ってくれた」ことではありません。「AIが基板を速く作ってくれて、しかも実際の制約の下でも製造可能である」ことなのです。
実際のチームは物理優先のAIからどのような成果を期待できるか?
ここで、このカテゴリは抽象論ではなくなります。
Quilter自身のメッセージによれば、同社は複数の基板タイプにわたって具体的な成果を目指しています。テスト治具やハーネスでは基板の立ち上げを4〜6週間短縮でき、ICの評価用基板は数週間から数時間へ、設計検証用基板は検証サイクルを数か月から数日へと短縮し、バックプレーンや相互接続の作業は30日以上から24時間未満へと短縮できるとしています。また、最初の候補は多くの場合最初の1時間以内に現れ、対応するワークフローでは完全に製造可能な設計を4時間以内に提供できるとしています。
業界ごとの位置づけも同様に具体的です。半導体チームは、検証のスピードとテープアウトの支援を重視します。航空宇宙・防衛チームは、MIL-STDやITARに関わる環境を尊重しながら遅延を削減することを重視します。コンシューマーエレクトロニクスのチームは、レイアウトのボトルネックなしに市場投入の好機を逃さないことを重視します。ロボティクスのチームは、立ち上げとテストのサイクルを圧縮することを重視します。これらは一般的な生産性の主張ではありません。ワークフローとスケジュールに関する主張です。
定性的な利点は、見出しとなるスピード以上に重要かもしれません。候補基板が増えれば、設計空間をより広くカバーできます。制約に関するフィードバックが速くなれば、後工程での想定外の事態が減ります。そして、透明性のある物理レビューにより、AIがうまく処理できたことと、依然として人間の判断が必要なことを、エンジニアがより明確に把握できます。この最後の点は重要です。AIによるハードウェア設計への信頼は、魔法からは生まれません。誠実な可視性から生まれるのです。
Quilterのサイトで紹介されている成果
- テスト治具とハーネス:立ち上げを4〜6週間短縮
- バックプレーンと相互接続:30日以上から24時間未満へ
2026年に革新的なハードウェアプラットフォームを評価する方法
これらのプラットフォームを、デモの完成度だけで評価してはいけません。クリティカルパス上に置かれる可能性のあるあらゆるエンジニアリングツールを評価するのと同じように評価してください。
まずは五つの問いから始めましょう。物理的な推論はどれほど深いのか?すでに信頼しているECADやMCADのツールにどれほど適合するのか?現時点でサプライチェーンをどの程度考慮しているのか?機密性の高いプログラムに対して、どのようなガバナンスとコンプライアンスの体制があるのか?そして、価格体系は実際の利用状況とどのように整合しているのか?たとえばQuilterの概要資料では、ネイティブツールとの互換性と、シート単位ではなくピン数に基づく価格設定が強調されており、これは従来のEDA調達とは大きく異なる運用モデルです。
次に、実地テストを行います。バックログから実際の基板を一つ選びます。理想的には、テスト治具や検証用基板のように、中程度の複雑さで成功基準が明確なものが適しています。最初の候補が出るまでの時間を測定します。チームが実際に承認できる製造可能な出力が得られるまでの時間を測定します。AIが明示的にチェックするものと、チェックしないものを確認します。レビューの成果物、合否の内訳、そして推奨内容を物理モデルに結びつけるあらゆる情報を求めてください。
これは、より広い市場を整理する方法でもあります。OpenROADはチップ自動化の議論に属します。SynopsysとAnsysは、システムシミュレーションと「シリコンからシステムまで」の議論に属します。クラウドMCADは、コラボレーションと形状の議論に属します。Quilterは、PCBレイアウト自動化の物理駆動型レイヤーに属します。最強のスタックにはそのすべてが含まれるかもしれませんが、それぞれが異なるボトルネックを解決します。
将来のハードウェアスタックにおけるQuilterの位置づけ
Quilterは、現代のハードウェアツールチェーンにおける物理駆動型の基板レイアウトエンジンとして理解するのが最適です。
Quilterは、回路図と制約の定義の後、最終承認と製造出力の前に位置します。そこはまさに、多くのチームが今も最も苦痛な直列の遅延を経験している場所です。同社の概要資料によれば、Quilterは主要なECAD環境のネイティブプロジェクトをインポート・エクスポートし、強化学習で複数のレイアウトの選択肢を探索し、透明性のある物理を考慮した設計レビューを実行し、チームがDRC、仕上げ、製造データ生成にすでに使用しているのと同じ形式で結果を返します。
文章で表すと、スタックは次のようになります。OpenROADや商用ICフローなどのツールでのチップとシリコンの探索、Quilterでの基板の実装と候補生成、Onshape、Fusion、あるいはパラメトリックなブラウザCADでの筐体と機構の調整、そしてその上に重ねられる製造とサプライチェーンのシステムです。これは、一つのベンダーがワークフローの隅々までを握るかのように装うよりも、革新的なハードウェア設計プラットフォームについて考えるためのすっきりとした方法です。
R&Dマネージャーにとって、Quilterはスケジュールを加速させるものです。PCB設計者にとっては、繰り返しのレイアウト作業にサイクルを費やすのではなく、基板の最も難しい部分に人間の判断を集中させるための手段です。電気エンジニアにとっては、回路の意図と机の上の基板との距離を縮めてくれるものです。このポジショニングは、共有いただいた会社の背景情報全体を通じて一貫しています。
これらのツールを導入するハードウェアチームの次のステップは?
予想される未来は、基板が減ることではありません。より多くの基板を、より早く、それぞれにより良い情報を添えて手にすることです。
それが、実際のハードウェアリッチな開発の姿です。チームは反復を切り詰めることから、反復を前提に計画することへと移行します。レイアウトを狭い下流のタスクとして扱うのをやめ、高帯域の設計ループとして扱い始めます。もちろん、そうしたループの中には今後も失敗するものがあるでしょう。優れたエンジニアリングには常に行き止まりが含まれます。しかし、それらを探索するコストは下がります。
賢明な次のステップは、大規模なプラットフォーム移行ではありません。範囲を限定したパイロットです。テスト治具、ハーネス基板、検証用基板など、リスクは低いが有用な設計を一つ選びます。制約を明確に定義します。それを物理駆動型のAI PCBレイアウトフローに通します。出力を現在のプロセスと比較します。そして、学んだことを運用チェックリストにまとめ、一度きりの実験ではなく再現可能なワークフローにします。この推奨は、概要資料に記載された導入目標とも、Quilter自身の導入に関する考え方とも一致しています。
2026年に革新的なハードウェア設計プラットフォームを積極的に比較しているチームにとって、これが実践的な結論です。より多くの設計サイクル、より明確な物理の可視性、よりクリーンな引き渡し、そしてより少ない無駄な反復をもたらすプラットフォームを探してください。Quilterはスタック全体ではありません。そうである必要もありません。その役割は、PCBレイアウトを十分に速く、豊富に、そして物理を考慮したものにすることで、スタックの他の部分もより速く動けるようにすることです。
次のテスト治具をQuilterで設計し、製造可能な状態までの時間を現在のフローと比較して、そのパイロットをもとに、物理駆動型AIをハードウェアスタックのどこに位置づけるべきかを判断してください。