


Die gesamte Serie lesen
Dieser Artikel ist Teil einer ausführlichen Anleitung dazu, wie wir mit Quilters physikgestützter Layout-Automatisierung einen Computer auf Basis des NXP i.MX 8M Mini nachgebaut haben.
Als erste Platine haben wir einen Arduino Uno gebaut, dessen Layout vollständig vom Quilter-Compiler erzeugt wurde. Sie finden diese Platine im vorherigen Beitrag.
Für unsere zweite Platine wollten wir die Messlatte höher legen! Die Fähigkeiten des OpenMV H7 R2 haben uns sehr beeindruckt. Deshalb entschieden wir uns für ihn als nächste Testplatine.

Der OpenMV H7 R2 verfügt über:
- einen STM32 mit 480 MHz
- eine Kamera (640 × 480, 8-Bit-Bilder mit 40 FPS)
- eine USB-Schnittstelle (12 Mbs)
- eine microSD-Karte (100 Mbs)
- einen SPI-Bus (80 Mbs) mit Unterstützung für ein LCD-Shield
All das ergibt ein beeindruckendes, eigenständiges Computer-Vision-Kit! Der STM32 bietet genug Rechenleistung, um Kamerabilder zu erfassen, Computer-Vision-Algorithmen auszuführen (sogar einige neuronale Netze) und gerenderte Ergebnisse auf einem Bildschirm anzuzeigen!
Wie könnte man diese Leistung besser nutzen, als allen einen Schnurrbart zu verpassen?
Eingaben
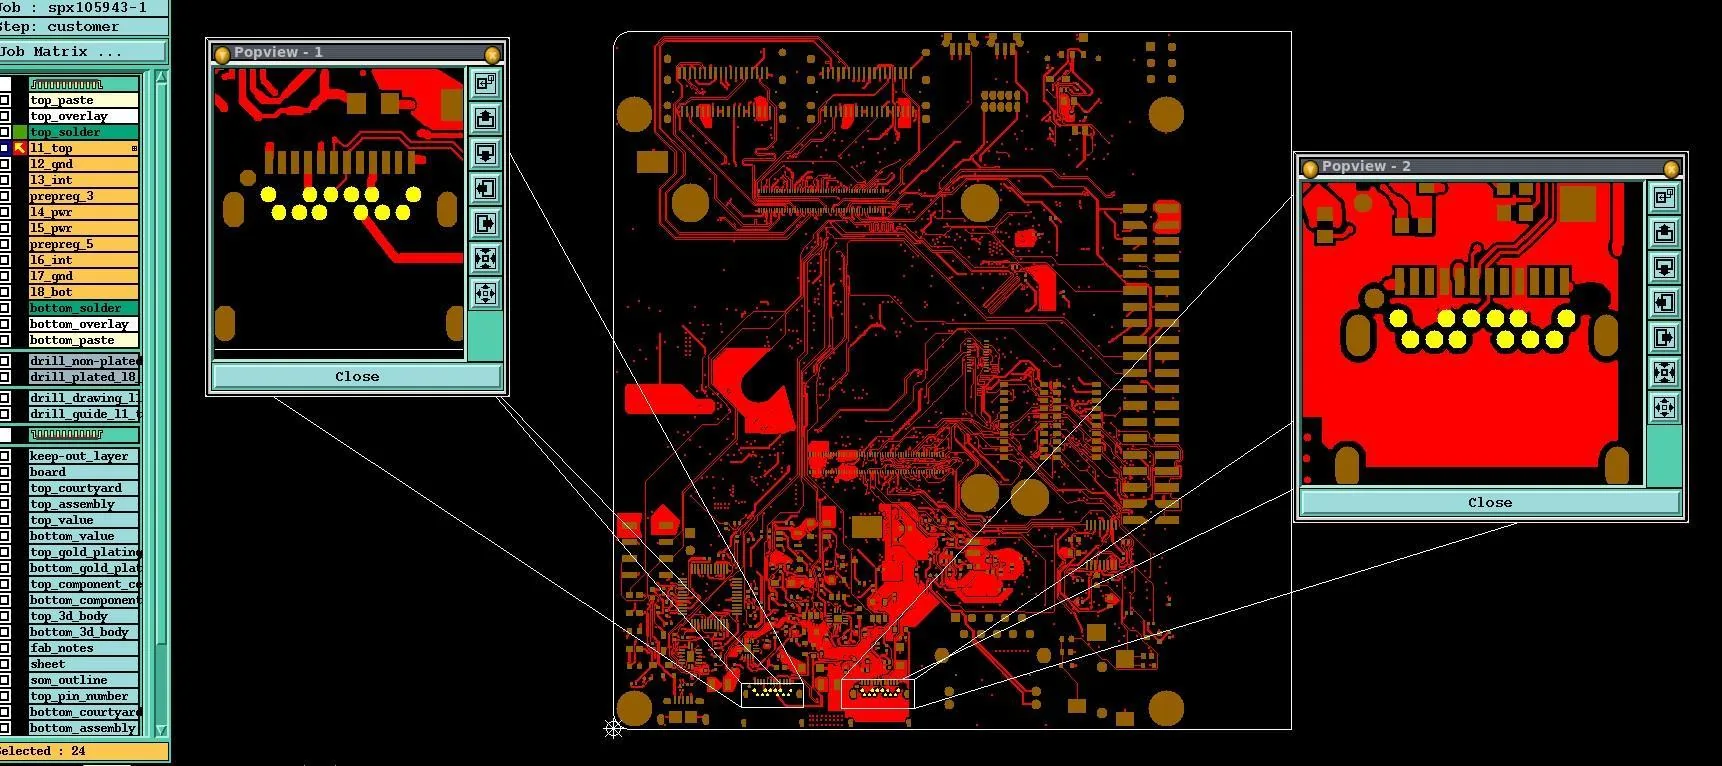
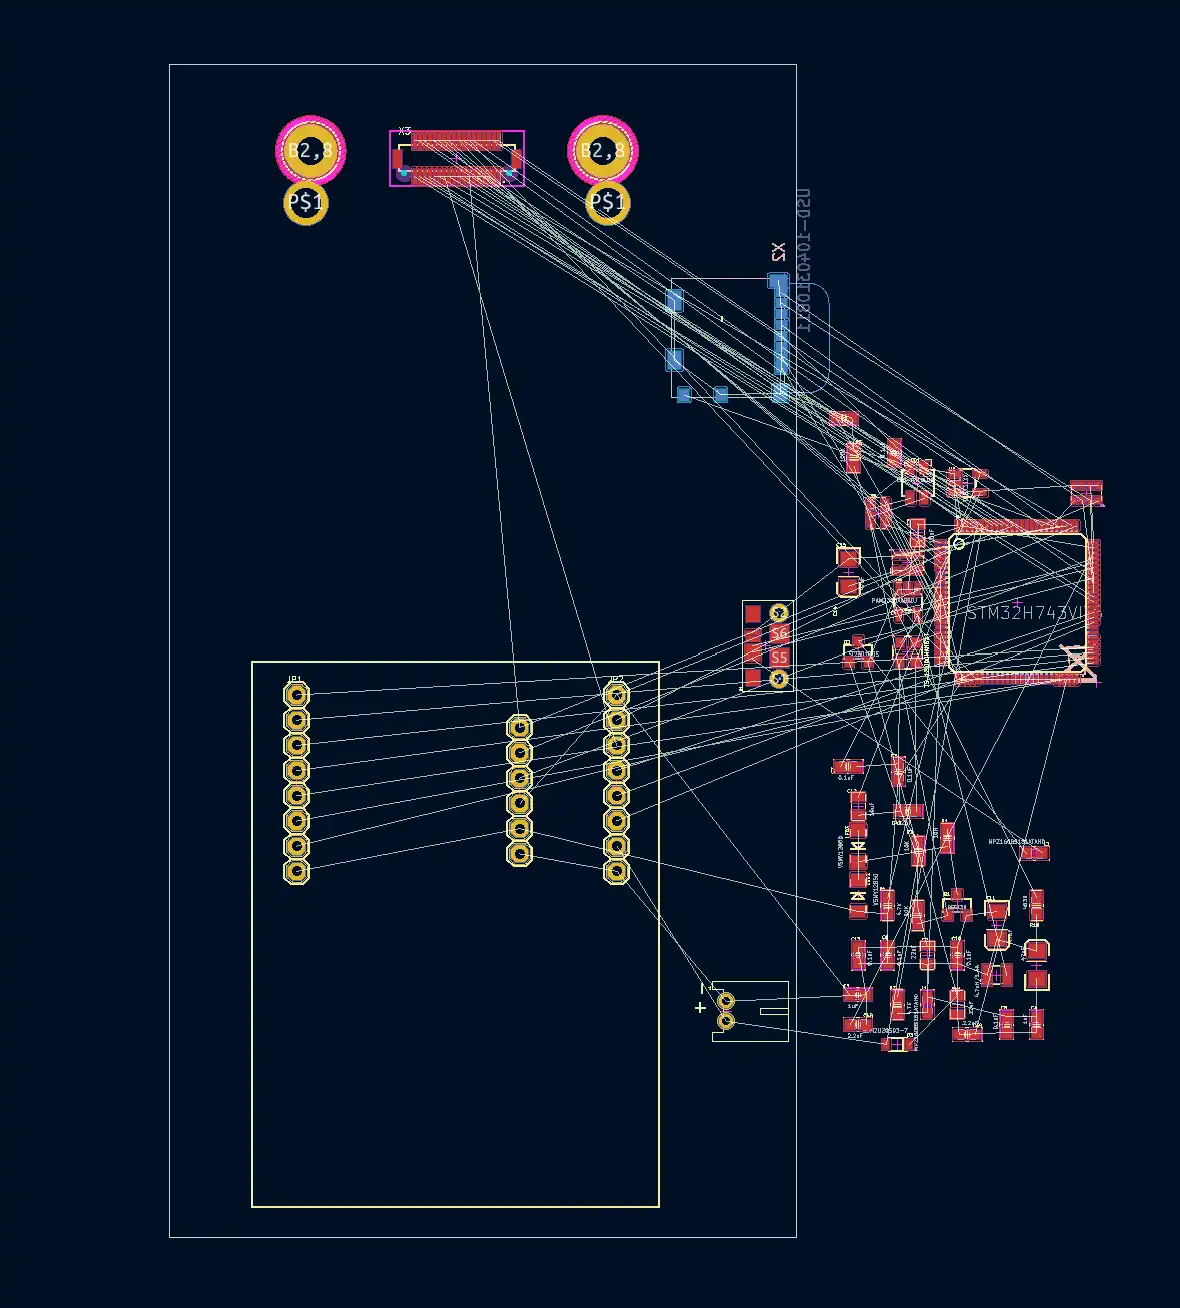
Die CAD-Dateien des ursprünglichen OpenMV H7 R2 finden Sie auf dessen Website. Sie wurden in Eagle erstellt. Da wir gerade Unterstützung für KiCAD hinzugefügt hatten, beschlossen wir jedoch, diese Dateien für diesen Durchlauf in KiCAD zu importieren. Unsere Eingabe besteht nur aus einer KiCAD-Leiterplattendatei mit Leiterplattenkontur und Steckerpositionen. Sie können sie hier herunterladen.
Bauen wir sie!
Quilter kann diesen Entwurf in weniger als einer Stunde zu einem Layout ohne DRC-Fehler kompilieren, das direkt an den Hersteller geschickt werden kann. Wir gaben diese Platine bei JLCPCB in Auftrag und begannen zu löten, sobald die unbestückten Leiterplatten eintrafen!
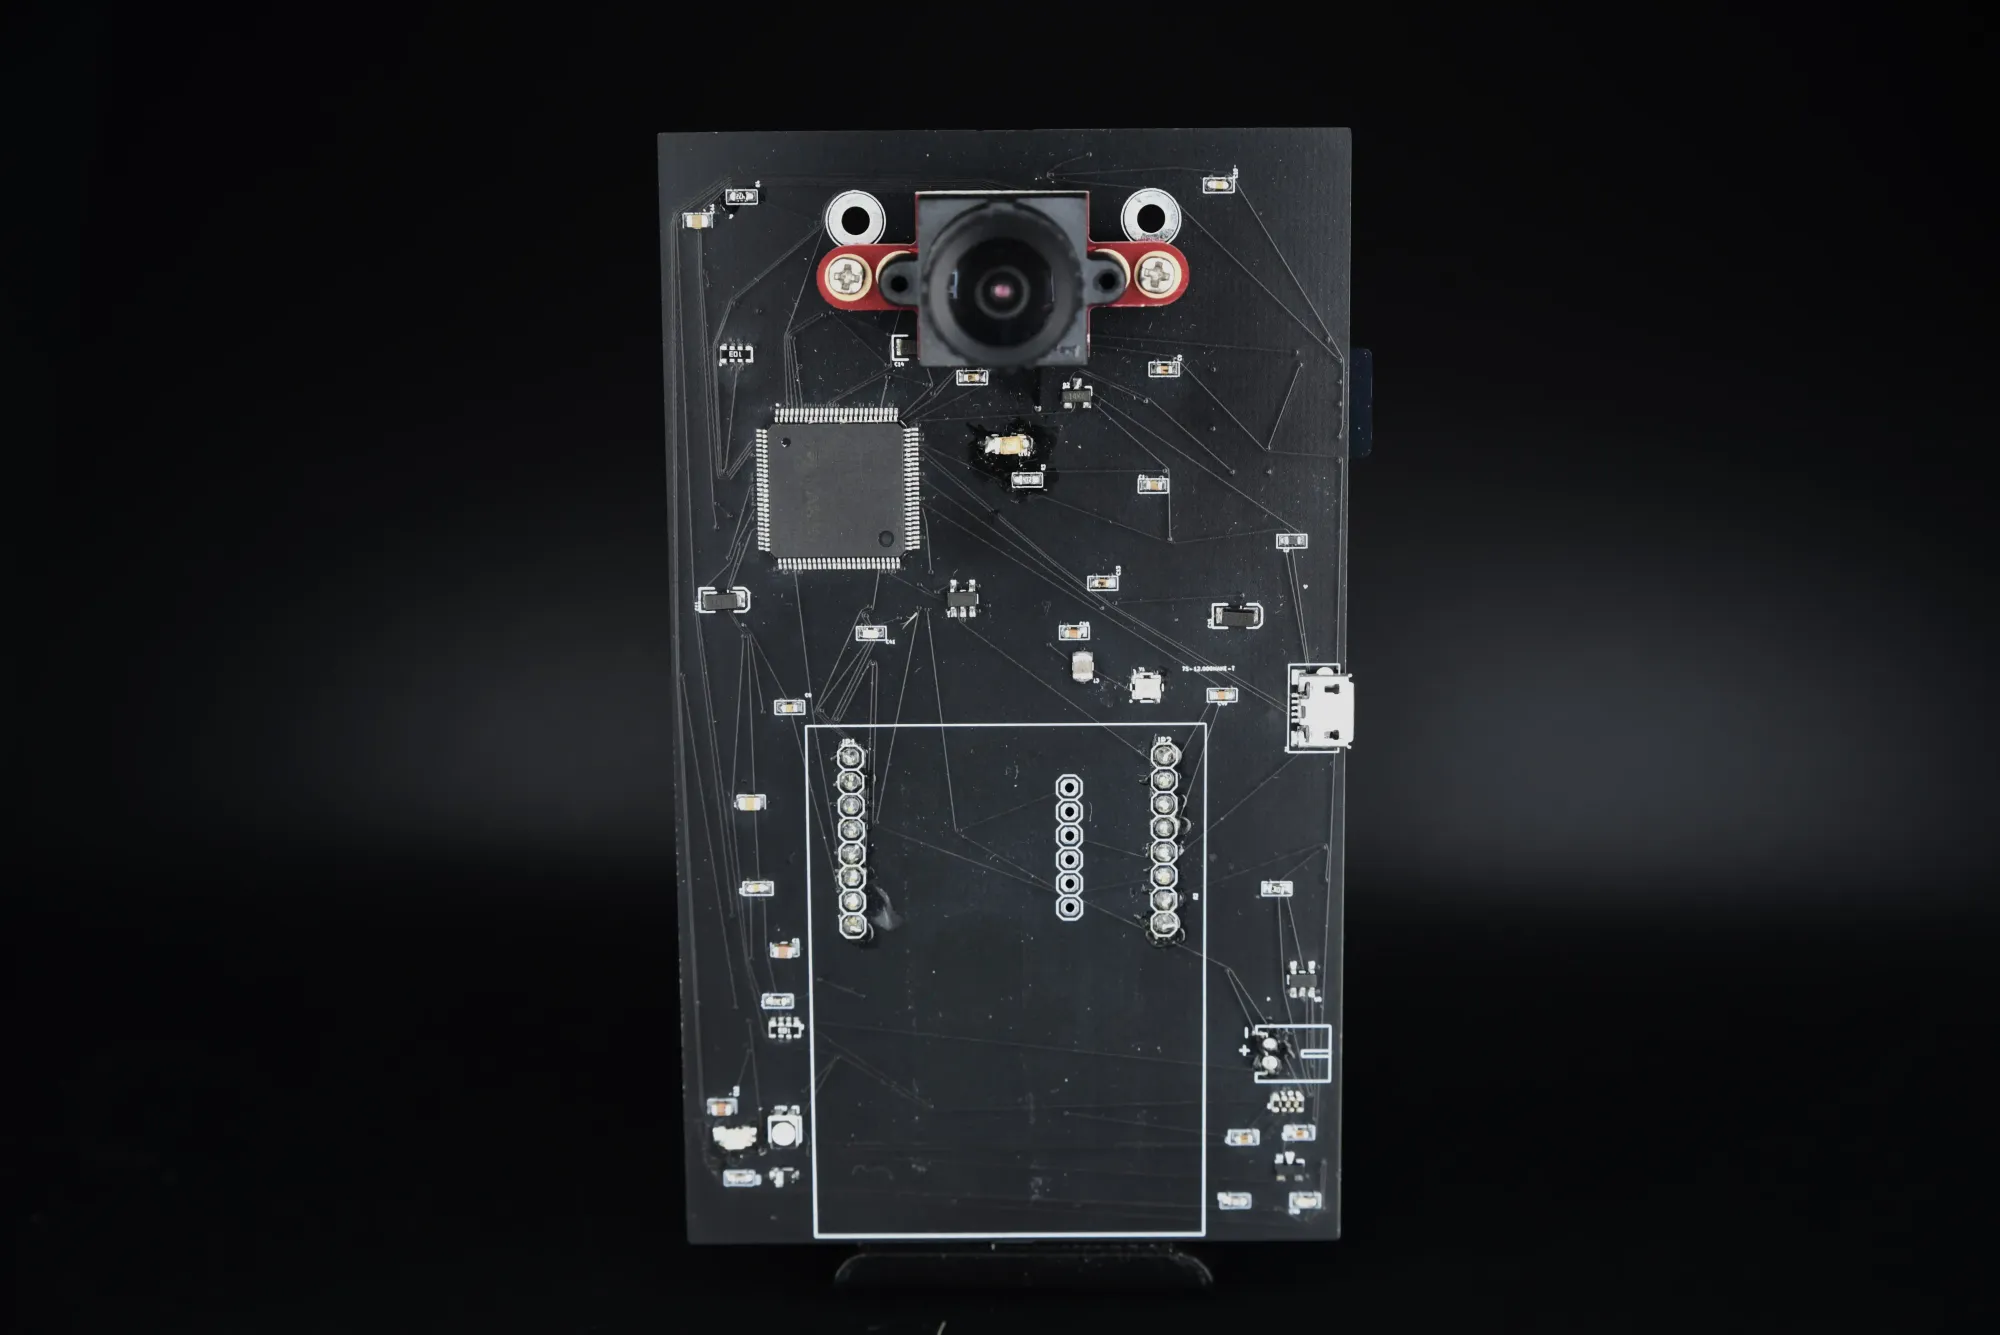
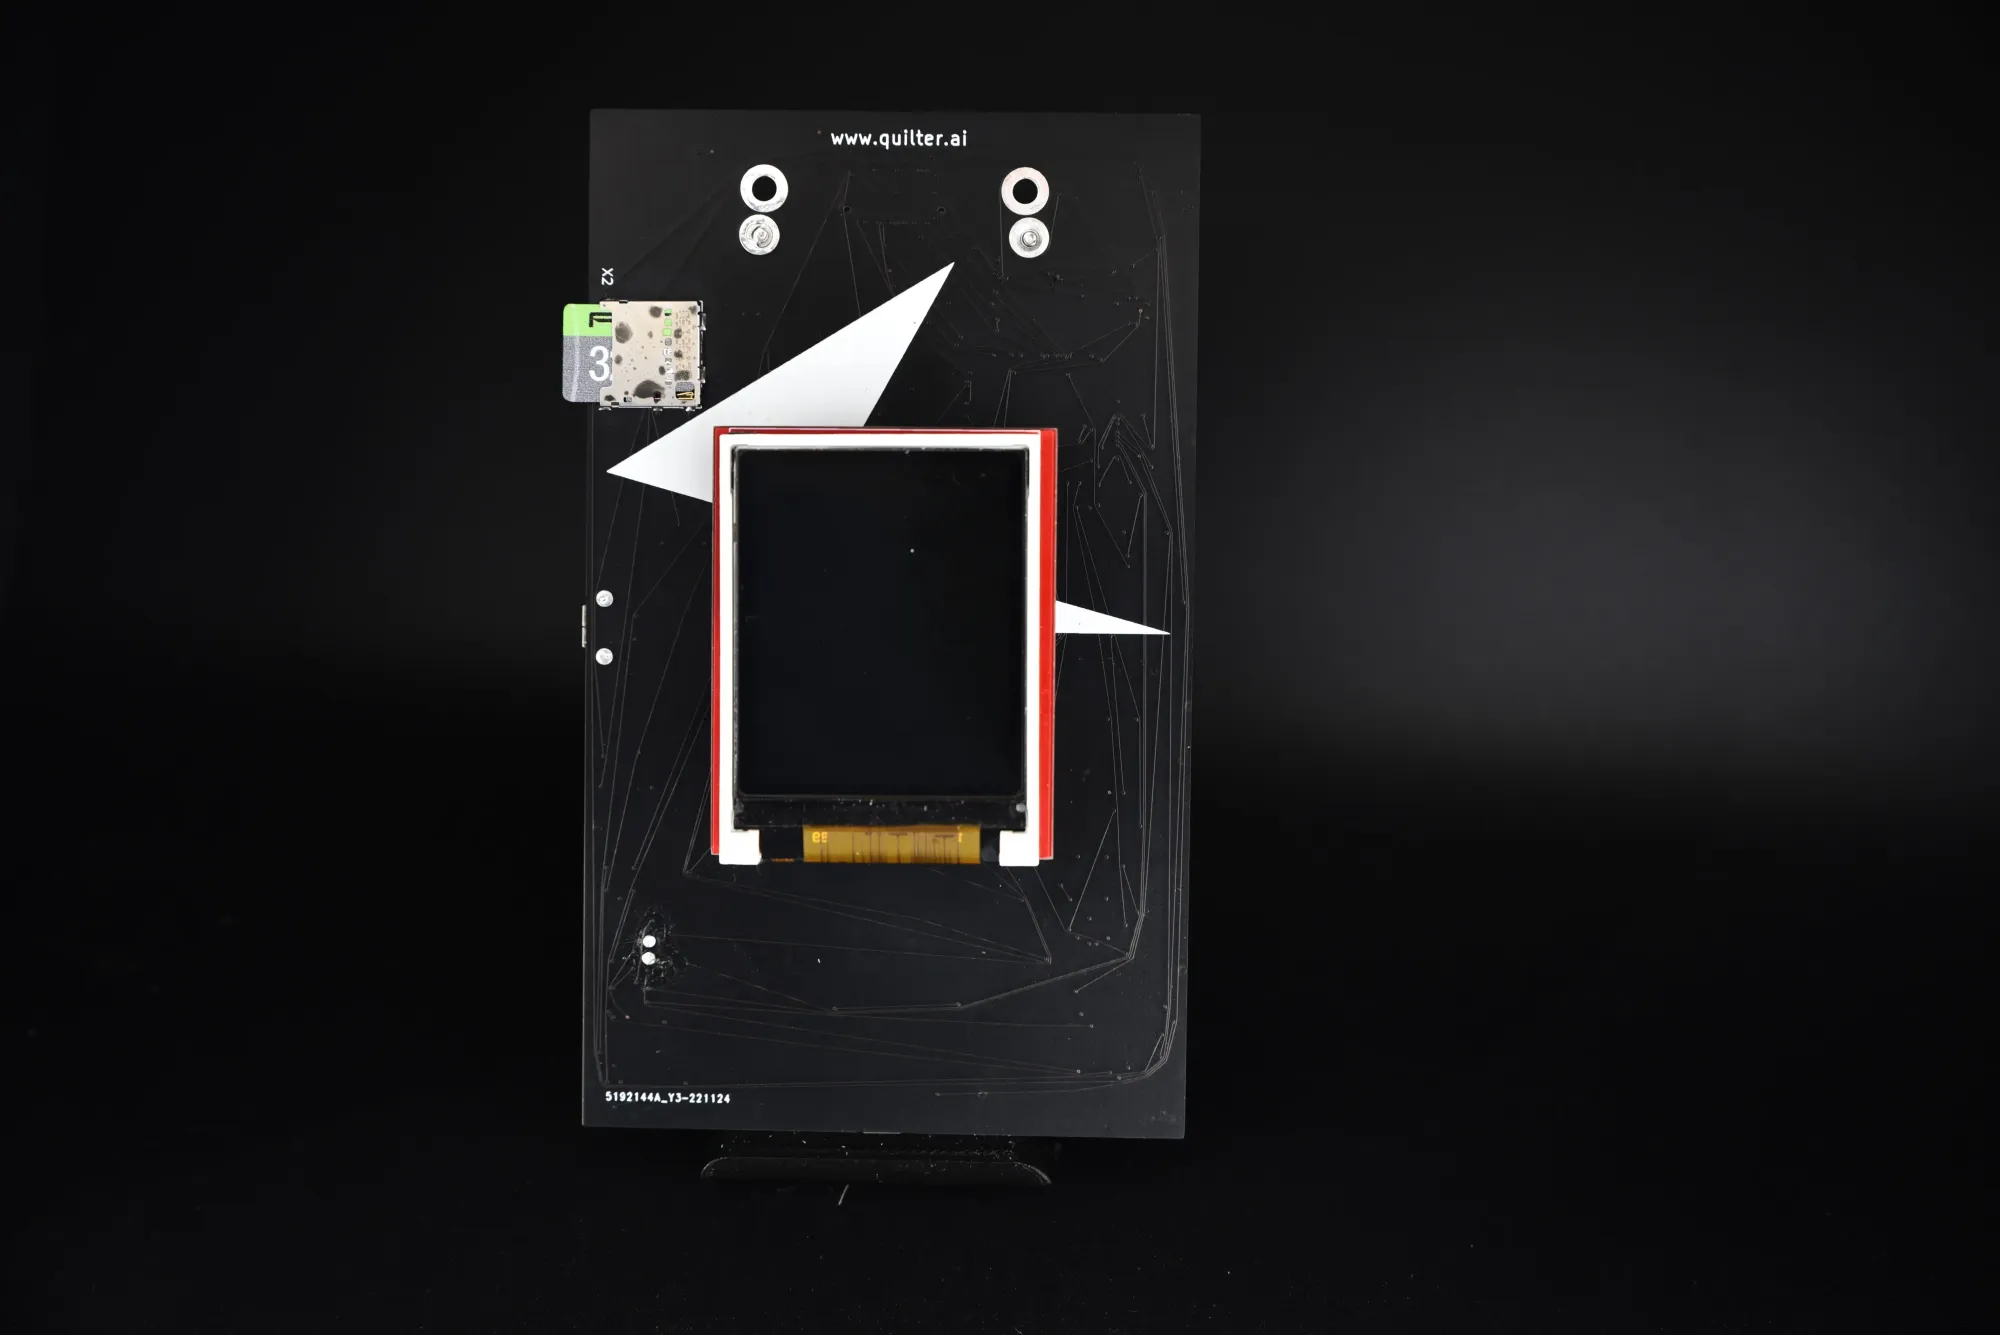
Die Designdateien der tatsächlich gebauten Platine finden Sie hier.
Testen wir sie!
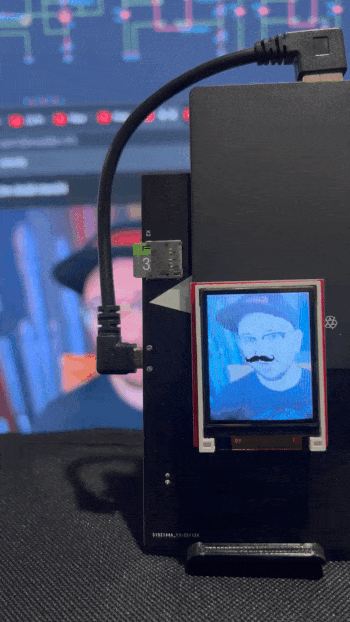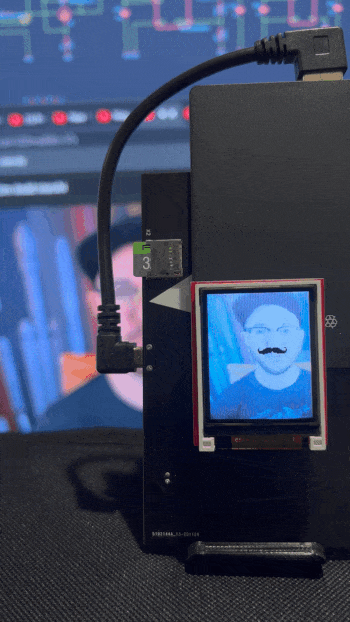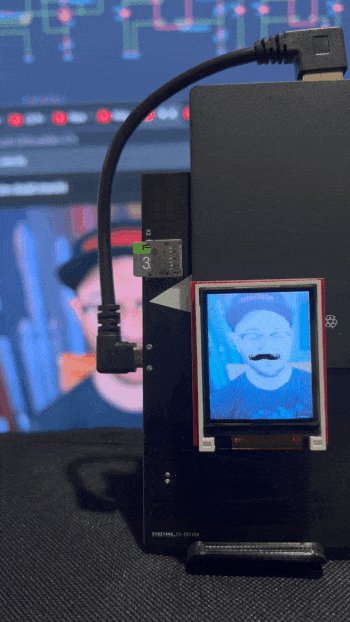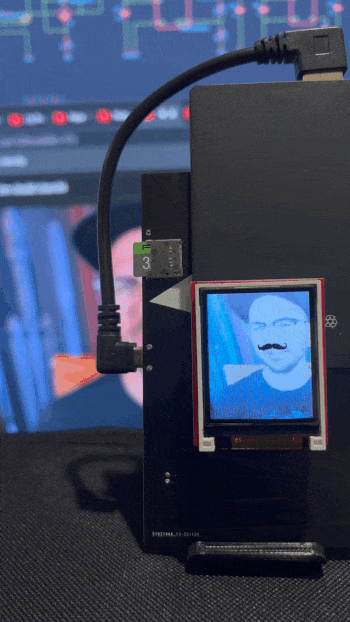
Wir wollten herausfinden, ob unser OpenMV Gesichter direkt auf der Platine mithilfe von Kamera und Bildschirm verfolgen und darstellen kann. Dazu braucht es eine USB-Verbindung, das Einlesen eines Bildes von der SD-Karte, die laufende Erfassung von Kamerabildern, Gesichtserkennung auf dem Mikroprozessor und die kontinuierliche Ausgabe auf dem LCD. Ein hervorragender Test für sämtliche Peripherie dieser Platine. Den Quellcode unseres Projekts finden Sie hier.
Als Versuchskaninchen nutzten wir Everyday Astronauts Video über das Raptor-Triebwerk. Sehr sehenswert!