


Die gesamte Serie lesen
Dieser Artikel ist Teil einer ausführlichen Anleitung dazu, wie wir mit Quilters physikgestützter Layout-Automatisierung einen Computer auf Basis des NXP i.MX 8M Mini nachgebaut haben.
Optimierung unter Nebenbedingungen beschreibt den Kern der PCB-Automatisierung
Optimierung unter Nebenbedingungen ist im PCB-Design kein abstraktes Konzept. Kupfer, Laminat, Vias, Bauteilkörper, Netzklassen, Fertigungsgrenzen, thermisches Verhalten, Impedanzziele und Prüfzyklen machen Optimierung zu etwas Physischem. Ein Layout-System kann nicht einfach nach einer schönen Leiterbahnführung suchen; ernsthafte Automatisierung des Platinenlayouts muss funktionierende Designs innerhalb eines dichten Geflechts elektrischer, geometrischer, fertigungstechnischer und organisatorischer Grenzen finden. Quilters physikbasierte KI für das Elektronikdesign gehört in dieses Umfeld, denn das Problem ist nicht bloß die Erzeugung, sondern die Erzeugung unter Randbedingungen.
In Gesprächen mit den Quilter-Ingenieuren Chi-Han Peng, Harshat Kumar und Jarvis Autey zeichnet sich eine gemeinsame Ingenieurphilosophie ab. Automatisiertes PCB-Design ist nicht in erster Linie ein KI-Spektakel. Treffender wäre die Bezeichnung: Optimierung unter Nebenbedingungen, angewandt auf reale Hardware. Geometrie definiert den Suchraum, Reinforcement Learning hilft bei der Erkundung möglicher Lösungen, und EDA-Workflows führen jede algorithmische Entscheidung zurück in die Welt der Schaltpläne, Platinendateien, Fertigungsregeln und fachlichen Prüfung durch Ingenieure.
Chi-Han nähert sich dem Problem über Computergrafik, Optimierung und visuelles Denken. Harshat bringt Reinforcement Learning, angewandte Mathematik und ein praktisches Verständnis für Rechenbudgets ein. Jarvis arbeitet nahe der Übersetzungsebene zwischen Platinendateien, der Bedeutung von Schaltplänen, Schaltungsmetadaten und compilerähnlichen Systemen, die Designabsichten verstehen müssen. Ihre Perspektiven unterscheiden sich, doch alle führen zur gleichen Erkenntnis: Nützliche Automatisierung beginnt dort, wo Randbedingungen verständlich werden.
Modernes PCB-Design bewegt sich bereits innerhalb einer Optimierung unter Nebenbedingungen. Platzierungsentscheidungen beeinflussen die Machbarkeit des Routings. Routing-Entscheidungen beeinflussen Signalintegrität, Herstellbarkeit, Stromversorgung und Timing. Die Wahl der Lagen beeinflusst Kosten, Dichte, Impedanzkontrolle und Fertigung. Jede Designentscheidung verengt oder verändert den zulässigen Bereich. Ein nützliches System muss daher mehr leisten, als Varianten zu erzeugen: Es muss Kompromisse so gründlich bewerten, dass Ingenieure dem Ergebnis vertrauen können.
Randbedingungen geben dem automatisierten PCB-Design einen Suchraum
"Vorstellungskraft ohne Grenzen führt gewissermaßen zur Lähmung, weil es keine Richtung gibt." — Jarvis Autey
Jarvis Autey bringt das Paradox offener Möglichkeiten ungewöhnlich klar auf den Punkt. Hardware-Ingenieure verstehen das sofort, denn Grenzen schränken den Designprozess nicht nur ein. Platinenumrisse, Lagenaufbauten, Bauteilabmessungen, Sperrflächen, Stromgrenzen, Abstandsregeln, Impedanzziele und Bestückungsanforderungen geben der Suche eine Form. Ein Routing-System ohne Randbedingungen ähnelt einer Karte ohne Straßen, Gelände und Ziel.
In vielen KI-Diskussionen wird Automatisierung als Befreiung von Grenzen beschrieben. PCB-Design legt eine bodenständigere Sicht nahe: Grenzen machen das Problem berechenbar. Ohne physikalische und elektrische Randbedingungen hat ein automatisiertes Routing-System keine sinnvolle Grundlage, um einen Weg einem anderen vorzuziehen. Mehr Freiheit kann mehr Rauschen erzeugen, während bessere Randbedingungen eine bessere Suche unter möglichen Layouts ermöglichen.
"Es gibt immer eine Möglichkeit, es schneller und leichtgewichtiger zu machen, den Platzbedarf zu verringern – man kann immer optimieren." — Harshat Kumar
Harshat Kumar beschreibt denselben Gedanken in der Sprache der mathematischen Optimierung. Entwicklungsteams optimieren selten ein einzelnes, klar abgegrenztes Ziel isoliert. Kürzere Laufzeit kann zulasten der Layout-Qualität gehen. Eine kleinere Platinenfläche kann Engstellen verschärfen. Weniger Lagen können Kosten senken und zugleich das Routing erschweren; sauberere Signalwege können an anderer Stelle Änderungen der Platzierung erfordern.
Optimierung unter Nebenbedingungen gibt der PCB-Automatisierung einen disziplinierten Rahmen, um solche Kompromisse abzuwägen. Ein Platinenlayout-System muss unter möglichen Lösungen suchen, die harte Anforderungen erfüllen und gleichzeitig weiche Ziele verbessern. Designregeln definieren, was nicht verletzt werden darf, während Zielfunktionen festlegen, was verbessert werden soll. Praktisches ingenieurfachliches Urteilsvermögen entscheidet, ob ein mathematisch besseres Ergebnis auch in einem Produktworkflow nützlich ist.
Im PCB-Layout wird mathematische Optimierung physisch
Mathematische Optimierung beginnt oft mit einer kompakten Formulierung: Eine Zielfunktion maximieren oder minimieren und dabei eine Reihe von Nebenbedingungen erfüllen. PCB-Design verwandelt diese Formulierung in eine dichte physische Umgebung. Leiterbahnen beanspruchen Raum, Vias belegen Lagenübergänge und Bauteile schaffen Nachbarschaftsbeziehungen bei der Platzierung. Kupferflächen, Steckverbinder, Befestigungslöcher, Testpunkte und mechanische Sperrflächen prägen den verfügbaren Designbereich.
Eine sinnvolle Anwendung der Optimierung unter Nebenbedingungen im PCB-Design muss harte wie weiche Grenzen beachten. Verletzte Mindestabstände, unmögliche Lagenübergänge und unterbrochene Verbindungen sind harte Fehler. Eine überhöhte Via-Anzahl, ungünstiges Routing, schlechte Symmetrie, starke Engstellen oder unnötig lange Wege können weichere Strafkriterien sein. Leistungsfähige Automatisierung muss den Unterschied verstehen, denn ein Layout kann technisch gültig sein und dennoch riskant, ineffizient oder schwer prüfbar wirken.
Die technische Realität macht auch den Begriff „am besten“ komplizierter. Ein Solver findet nach langer Suche vielleicht eine geringfügig sauberere Leiterbahntopologie, doch Produktteams brauchen Ergebnisse, solange Iteration noch etwas bewirken kann. Eine Routing-Strategie kann eine Kennzahl verbessern und gleichzeitig Herstellbarkeit oder Prüfbarkeit verschlechtern. Optimierung in der EDA muss deshalb Platinenqualität, Laufzeit, Integrationsaufwand und menschliches Vertrauen berücksichtigen.
PCB-Design macht Optimierung unter Nebenbedingungen konkret, weil jede Abstraktion irgendwann auf Kupfer trifft. Signalintegrität hängt von Geometrie ab. Stromversorgung hängt von Breite, Flächenstrategie, Kupferauflage und Rückstrompfaden ab. Herstellbarkeit hängt von Fertigungsregeln, Bohrvorgaben, Abständen und Bestückungstoleranzen ab. Wirksame Automatisierung muss diese Realitäten in den Suchprozess einbeziehen, statt sie als nachträgliche Bereinigung zu behandeln.
Geometrie macht elektrische Absichten sichtbar
"Mein Kerngebiet ist immer die Computergrafik. Also Geometrie, Optimierung und Echtzeit-Rendering." — Chi-Han Peng
"PCB-Routing ist immer etwas, das man visualisieren muss … im Grunde ist es ein Geometrieproblem." — Chi-Han Peng
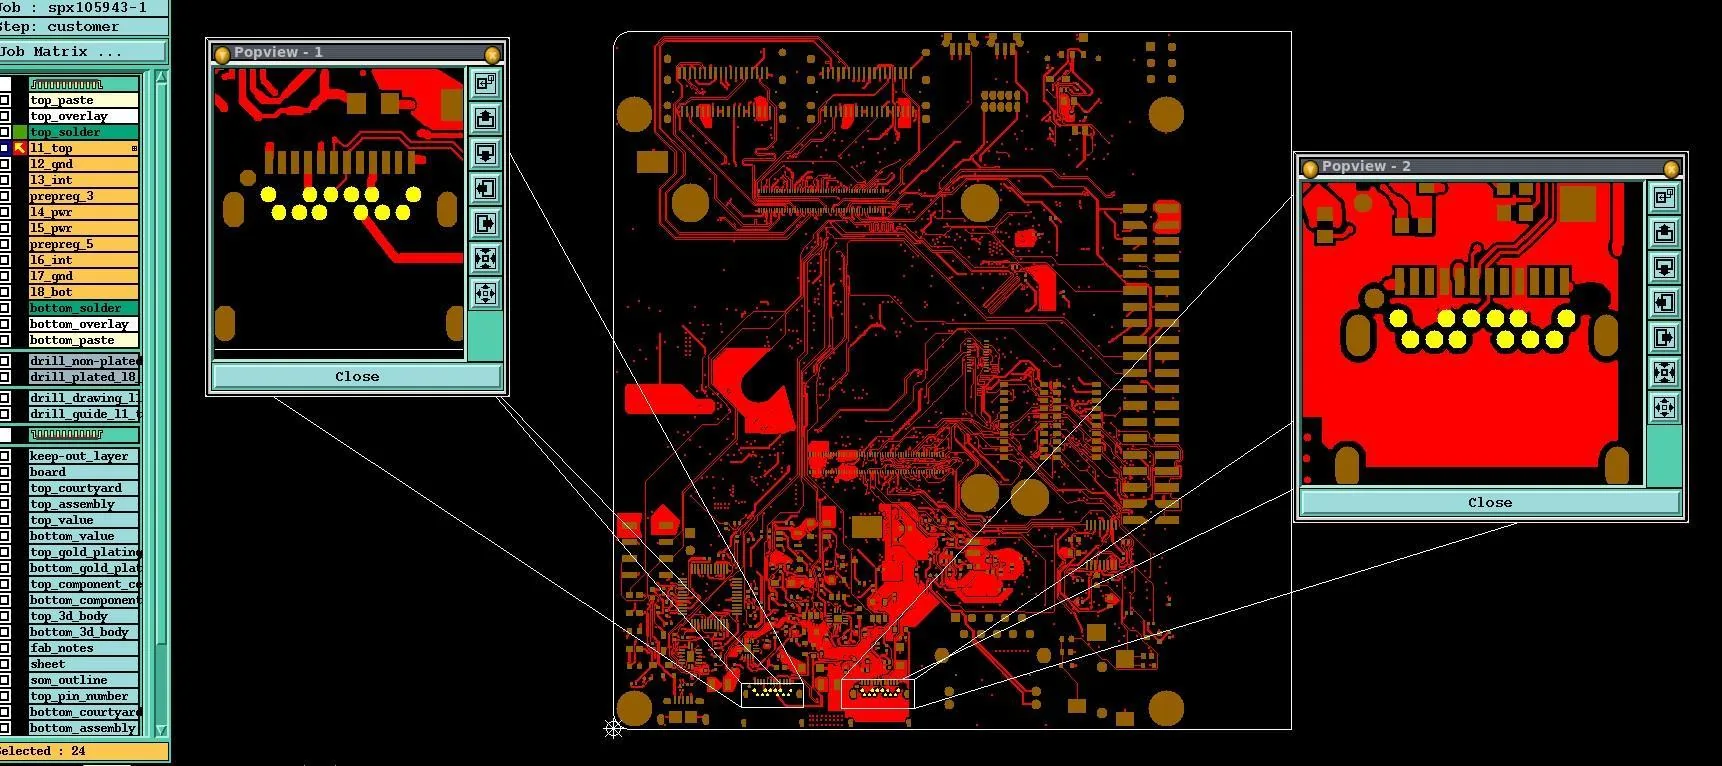
Chi-Han Pengs Hintergrund in der Computergrafik gibt diesem Beitrag eine seiner stärksten technischen Leitlinien. PCB-Routing ist visuell, weil elektrische Beziehungen zu räumlichen Anordnungen werden. Bauteile haben Abmessungen, Ausrichtungen und Platzierungsbeziehungen. Netze werden zu Wegen durch begrenzten Raum, während Vias, Lagen, Sperrflächen und Rückstrompfade Verbindungen in Geometrie übersetzen.
In der Geometrie wird die elektrische Absicht sichtbar. Differenzielle Paare werden zu gekoppelten Geometrien statt zu einfachen Verbindungen. Versorgungsnetze werden zu Kupferstrukturen mit Auswirkungen auf Stromtragfähigkeit, thermisches Verhalten und Spannungsabfall. Ein Schaltplan kann beschreiben, was womit verbunden ist. Die Layout-Geometrie entscheidet jedoch, wie diese Beziehungen auf der physischen Platine Bestand haben.
"Diese oktolinearen Leiterbahnen sehen einfach schön aus. Viele kleine Leiterbahnen, die immer bestimmten Mustern folgen." — Chi-Han Peng
Chi-Hans ästhetische Bemerkung über oktolineare Leiterbahnen verdient technische Aufmerksamkeit. Saubere PCB-Geometrie zeigt häufig Muster, weil Randbedingungen sichtbare Ordnung erzeugen. Parallele Verläufe, wiederkehrende Winkel, konsequente Abstände, gruppierte Funktionsblöcke und saubere Ausführungen aus dicht gepackten Bauteilen sind nicht bloß dekorativ. Visuelle Regelmäßigkeit kann darauf hindeuten, dass elektrische und fertigungstechnische Anforderungen in ein stimmiges Layout überführt wurden.
Automatisierung des Platinenlayouts muss aus dieser visuellen Ordnung lernen, ohne Design auf das äußere Erscheinungsbild zu reduzieren. Eine schöne Leiterbahnführung kann dennoch Anforderungen an Rückstrompfade, Impedanzziele oder Fertigung verletzen. Ein dichtes Routing kann komplex aussehen und trotzdem die richtigen Kompromisse erfüllen. Geometrie ist wichtig, weil sie technische Bedeutung trägt, nicht weil sie ansprechende Diagramme erzeugt.
Automatisiertes Platinenlayout scheitert, wenn Regeln unflexibel werden
"Aus Platinendateien und Schaltplandateien die zugrunde liegenden Metadaten extrahieren, die der Compiler braucht … Was sind die differenziellen Paare, was sind die Hochstromnetze? Was ist ein Quarzoszillator?" — Jarvis Autey
Jarvis beschreibt eine der zentralen technischen Herausforderungen der EDA-Automatisierung. Platinendateien enthalten Geometrie. Schaltpläne enthalten Verbindungen. Die technische Absicht steckt oft in der Beziehung zwischen diesen Artefakten. Ein Tool kann ein Designkonzept, das es nicht erkannt hat, weder optimieren noch validieren.
Ein differenzielles Paar besteht nicht einfach aus zwei Netzen mit ähnlichen Namen. Kopplung, Abstand, Längenausgleich, Impedanzkontrolle, Symmetrie und durchgängige Rückstrompfade tragen alle zu seiner Definition bei. Ein Hochstromnetz ist nicht bloß eine Leitung mit höherer Stromstärke. Leiterbahnbreite, Kupferauflage, thermisches Verhalten, Spannungsabfall und Flächenstrategie sind entscheidend. Ein Quarzoszillator ist nicht einfach ein Bauteil in einer Bibliothek; Kondensatorplatzierung, Schleifenfläche, Störempfindlichkeit, Masseanbindung und räumliche Nähe prägen seine Zuverlässigkeit.
"Derzeit verwenden wir strenge Regeln, um diese Strukturen zu erkennen. Aber es gibt immer Sonderfälle, die … durch das Regelwerk fallen. Und wir wollen nicht ständig immer mehr Regeln und Bedingungen hinterherjagen." — Jarvis Autey
Regelbasierte Automatisierung kann viele explizite Muster erkennen, doch reales Hardwaredesign weist zu viel Variation auf, um allein mit Regeln auszukommen. Jede Footprint-Bibliothek, jede typische Schaltplandarstellung, jedes Referenzdesign, jede Namenskonvention, Steckverbinderanordnung und Bauteilsubstitution bringt neue Varianten mit sich. Ein unflexibles Regelsystem reagiert mit zusätzlichen Ausnahmen, bis die Regeln schwer zu pflegen sind. Konzeptextraktion wird notwendig, wenn der Mustervergleich an die Grenzen von Hand codierter Bedingungen stößt.
"Wir sollten das auch ohne strenge Regeln erkennen können. Ob durch maschinelles Lernen oder einfach durch ein fortgeschritteneres System zur Extraktion von Konzepten." — Jarvis Autey
Bessere Automatisierung des Platinenlayouts braucht Konzeptextraktion, nicht nur Mustervergleich. Regeln bleiben wichtig, besonders wenn Ingenieure transparente Prüfungen benötigen. Gelernte Abstraktionen werden dort wertvoll, wo Variation von Hand codierte Bedingungen überfordert. Leistungsfähige EDA-Systeme werden wahrscheinlich explizite Randbedingungen, erlernte Erkennung, physikalisch fundierte Validierung und prüfbare Ergebnisse kombinieren.
Reinforcement Learning für Hardware braucht Budgets, nicht nur Belohnungen
Harshats Hintergrund im Reinforcement Learning ergänzt die Betrachtung der Optimierung unter Nebenbedingungen um eine entscheidende Ebene. Akademische Optimierung betont oft Beweise, Konvergenz, Garantien und theoretische Leistungsfähigkeit. Hardware-Automatisierung muss diese Aspekte berücksichtigen und zugleich Zeit, Rechenleistung, Arbeitsabläufe und Nutzervertrauen respektieren. In der praktischen EDA hängt der Wert eines Algorithmus davon ab, ob sein Ergebnis vorliegt, solange das Entwicklungsteam es noch nutzen kann.
"Man könnte … den theoretisch besten Algorithmus haben. Aber wenn er ewig läuft, was nützt er dann?" — Harshat Kumar
Reinforcement Learning wird in der Hardwareentwicklung erst dann nützlich, wenn das lernende System die Budgets der Entwicklungsarbeit respektiert. Rechenleistung ist ein Budget. Laufzeit ist ein Budget. Die Aufmerksamkeit von Ingenieuren ist ein Budget. Auch Platinenrevisionszyklen, Fertigungszeitpläne und die Geduld einer Organisation sind Budgets.
"Man versucht … das Zeitbudget und das Rechenbudget auszubalancieren … vielleicht nimmt man … nicht den besten Algorithmus, sondern einen, der sehr schnell ist und in einem Bruchteil der Zeit ein ebenso gutes Ergebnis erzielen kann." — Harshat Kumar
Harshats Aussage gehört ins Zentrum jeder ernsthaften Diskussion über Anwendungen der Optimierung unter Nebenbedingungen in der EDA. Optimalität hängt immer vom Kontext ab. Ein Platinenlayout, das eine Kennzahl verbessert und zugleich Vorgaben des Arbeitsablaufs verletzt, ist für das System, das es nutzen soll, nicht wirklich optimiert. Ein System, das schnell mehrere brauchbare Varianten erzeugt, kann mehr technischen Nutzen schaffen als eines, das langsam nach einem fragilen Ideal sucht.
Reinforcement Learning kann helfen, Lösungsräume zu erkunden, in denen aufeinanderfolgende Entscheidungen lange Wirkungsketten erzeugen. Platzierungsentscheidungen beeinflussen das Routing, Routing-Entscheidungen die Engstellen und Lagenentscheidungen die Impedanz, Kosten und Fertigung. Belohnungsfunktionen können die Suche lenken, doch die Hardware-Realität muss die Belohnung begrenzen. Ohne physikalische Validierung wird Reinforcement Learning zum Spiel; mit Randbedingungen, Bewertung und Prüfung wird Lernen zur Entwicklungsinfrastruktur.
Aktuelle Forschung: Sicheres Reinforcement Learning und Markow-Entscheidungsprozesse mit Nebenbedingungen
Viele Forschende im Bereich Reinforcement Learning beschreiben den praktischen Einsatz inzwischen als Entscheidungsproblem unter Nebenbedingungen und nicht als einfache Belohnungsmaximierung. Sicheres Reinforcement Learning nutzt häufig Markow-Entscheidungsprozesse mit Nebenbedingungen, kurz CMDPs, um Agenten zu modellieren, die ihre Leistung verbessern und dabei Sicherheits- oder Ressourcengrenzen einhalten müssen. Eine IJCAI-Übersichtsarbeit von 2024 zu Formulierungen von Nebenbedingungen im sicheren Reinforcement Learning gliedert das Feld danach, wie Nebenbedingungen dargestellt werden. Das ist relevant, weil unterschiedliche Formulierungen zu unterschiedlichen Algorithmen und Garantien führen. Eine technische Übersichtsarbeit von 2025 zu SafeRL und Markow-Entscheidungsprozessen mit Nebenbedingungen behandelt Sicherheit ebenfalls als formalen Bestandteil des Lernproblems statt als nachträglichen Filter.
Die Automatisierung des PCB-Layouts lässt sich nicht vollständig mit Robotersicherheit oder Benchmarks für autonomes Fahren gleichsetzen, doch der Vergleich ist nützlich. Ein Routing-Agent kann nicht die Abschlussrate maximieren und dabei Mindestabstände, Herstellbarkeit, Impedanz oder Stromtragfähigkeit als optionale Vorlieben behandeln. Viele Layout-Vorgaben verhalten sich eher wie harte Betriebsgrenzen als wie ästhetische Ziele. Lernen unter Berücksichtigung von Randbedingungen passt deshalb besser zu Hardware als unbeschränkte Generierung: Die Platine muss in jedem wesentlichen Schritt des Designprozesses gültig bleiben.
Forschung zu zustandsbezogenen Nebenbedingungen schärft diesen Punkt zusätzlich. Einige RL-Formulierungen behandeln Nebenbedingungen als kumulative Budgets, andere verlangen ihre Einhaltung in einzelnen Zuständen oder Zeitschritten. PCB-Design benötigt häufig beides. Ein Design kann eine weiche Strafe wie eine höhere Via-Anzahl tolerieren, aber keine unterbrochene Verbindung oder Abstandsverletzung, die die Platine ungültig macht. Leistungsfähige Hardware-Automatisierung braucht Begriffe für diese Unterschiede, weil Ingenieure nicht jedes Fehlermuster gleich behandeln.
Aktuelle Arbeiten zu sicherem RL lösen PCB-Design nicht von selbst. Ihr Wert liegt im Rahmen: Glaubwürdige KI-Systeme brauchen Zielfunktionen, Darstellungen von Nebenbedingungen, Bewertungsmethoden und klar definierte Fehlergrenzen. Für Leser aus der Hardwareentwicklung stützt dieser Rahmen eine praktische Aussage: KI wird dann nützlich, wenn sie die Randbedingungen respektiert, deren Bedeutung Ingenieure bereits kennen.
Aktuelle Forschung: KI für EDA und das Erlernen von Layouts anhand physikalischer Ziele
Die EDA-Forschung bietet eine zweite Brücke zur Glaubwürdigkeit. Eine Arbeit über das Erlernen von Schaltungsplatzierungsverfahren durch Reinforcement Learning mit adaptiven Belohnungen formuliert die PCB-Platzierung als Markow-Entscheidungsprozess und berichtet, dass RL-Strategien nützliches Platzierungsverhalten anhand von Belohnungssignalen erlernen können, die mit der Leitungslänge nach dem Routing verknüpft sind. Die Chipdesign-Forschung liefert mit einer graphbasierten Platzierungsmethode für schnelles Chipdesign ein verwandtes, bekannteres Beispiel. Dort wird Reinforcement Learning auf Ziele des physischen Designs angewandt statt auf die allgemeine Nachahmung von Mustern. Auch Googles Open-Source-Repository Circuit Training spiegelt die breitere Entwicklung hin zu lernenden Platzierungssystemen wider, die anhand konkreter physikalischer Kennzahlen arbeiten.
PCB-Design unterscheidet sich vom Chip-Floorplanning hinsichtlich Größenordnung, Materialien, Fertigungskontext, Signalverhalten und Arbeitsablauf. Ähnlichkeit bedeutet keine Gleichwertigkeit. Gemeinsame Strukturen sind dennoch wichtig: Beide Bereiche erfordern eine Suche unter physikalischen Randbedingungen, die Bewertung anhand mehrerer Ziele und praktische Abwägungen zwischen Lösungsqualität und Laufzeit. Deshalb eignet sich aktuelle Forschung zu KI für EDA als Bezugspunkt, nicht als Abkürzung.
Quilters öffentliche Produktdarstellung kann sich selbstbewusst in diese Forschungsrichtung einordnen, ohne wie eine bloße Ableitung zu wirken. Neuere Arbeiten zu KI für EDA stützen die Vorstellung, dass die Automatisierung des physischen Designs an Glaubwürdigkeit gewinnt, wenn Lernen mit Layout-Kennzahlen, Randbedingungen und prüfbaren Ergebnissen verknüpft wird. Quilters Herausforderung überträgt diese Idee auf das PCB-Design, wo Platinendateien, Schaltpläne, Bauteilbibliotheken, Constraints und Fertigungsrealitäten Bestandteil der Designumgebung werden müssen. Optimierung unter Nebenbedingungen gibt dieser Herausforderung eine präzise technische Sprache.
Externe Arbeiten zeigen, dass Lernen unter Nebenbedingungen, Platzierungsoptimierung und KI für das physische Design aktive Bereiche ernsthafter Forschung sind. Quilters Interviews ergänzen einen praxisnäheren Beitrag: Ingenieure, die PCB-Automatisierung entwickeln, müssen mit der komplexen Übersetzungsebene zwischen mathematischer Optimierung und realen Platinen ringen. Auf dieser Ebene entsteht fachliche Autorität in der EDA.
Anwendungen der Optimierung unter Nebenbedingungen finden sich überall in der EDA
Die Platzierung ist eine der anschaulichsten Anwendungen der Optimierung unter Nebenbedingungen im PCB-Design. Bauteile müssen innerhalb der Platinenumrisse liegen, mechanische Schnittstellen respektieren, machbares Routing unterstützen und funktionale Beziehungen erhalten. Regler, Kondensatoren, Steckverbinder, Oszillatoren, Antennen, Sensoren und Hochgeschwindigkeitsbauteile stellen jeweils andere Anforderungen an die Platzierung. Leistungsfähige Automatisierung darf Platzierung nicht allein als Packungsproblem behandeln; elektrisches Verhalten und nachgelagertes Routing müssen die Suche beeinflussen. Lesen Sie mehr über autonomes PCB-Design.
Routing fügt eine weitere Ebene dichter Randbedingungen hinzu. Leiterbahnen müssen Netze verbinden und dabei Regeln für Breite, Abstand, Lagen, Vias und Mindestabstände einhalten. Hochgeschwindigkeitssignale können Impedanzkontrolle, Längenausgleich, Abschirmung oder sorgfältig geplante Referenzflächen erfordern. Versorgungsnetze können bestimmte Breiten, Kupferflächen, thermische Entlastungen oder Flächenstrategien benötigen. Dichte Platinen erzeugen Engstellen, und diese verändern, welche Lösungen noch machbar sind.
Power-Integrität und Signalintegrität verankern die Physik tiefer in der Optimierungsschleife. Stromtragfähigkeit, Spannungsabfall, Rückstrompfade, Kopplung, Diskontinuitäten, Stichleitungen und Impedanz hängen alle von der Layout-Geometrie ab. Hochstrom-Routing macht die Wechselwirkung von Randbedingungen besonders sichtbar; siehe Quilters Beitrag zum PCB-Layout für Leistungselektronik. Eine Platine, deren Routing vollständig ist, die aber aus elektrischen oder fertigungstechnischen Gründen die Prüfung nicht besteht, löst das eigentliche Problem nicht. Automatisierte Systeme müssen Layouts anhand der Randbedingungen bewerten, die ihren Nutzen bestimmen.
Vorgaben des Arbeitsablaufs sind ebenso wichtig. EDA-Tools arbeiten innerhalb bestehender Entwicklungsprozesse, nicht außerhalb davon. Dateikompatibilität, der Datenaustausch mit anschließender Rückgabe ins ECAD-System, lesbare Ergebnisse, transparente Bewertungen und die Prüfung durch Ingenieure beeinflussen, ob Automatisierung Vertrauen verdient. Quilters Workflow vom Schaltplan zur fertigungsreifen Platine ist hier hilfreich, weil er die Sprache der Optimierung in eine praktische Abfolge aus Vorbereitung, Variantenerzeugung, Prüfung und abschließender Kontrolle über die CAD-Daten übersetzt. Praktische Optimierung unter Nebenbedingungen bezieht den menschlichen Arbeitsablauf als Teil der Designumgebung ein.
EDA-Automatisierung erfordert T-förmige Ingenieurkompetenz
Chi-Han, Harshat und Jarvis zeigen jeweils, warum moderne EDA-Automatisierung mehr als eine technische Herkunft braucht. Computergrafik trägt Geometrie, Visualisierung, Suche und räumliches Denken bei. Reinforcement Learning steuert sequenzielle Entscheidungsfindung, Belohnungsdesign, Exploration und Strategieverbesserung bei. Elektrotechnik liefert physikalische Randbedingungen, Signalverhalten, Schaltungsabsicht und Herstellbarkeit. Softwareinfrastruktur verwandelt diese Ideen in Systeme, die über reale Projekte hinweg skalieren können.
Jarvis’ Arbeit unterstreicht die Bedeutung der Übersetzung. Ein System kann nicht optimieren, was es nicht versteht. Platinendateien, Schaltpläne, Bauteilbibliotheken, Netzmetadaten, Designregeln und Nutzerabsichten müssen maschinenlesbar werden, ohne ihre technische Bedeutung zu verlieren. Fehler auf dieser Ebene können den Optimierer fehlleiten, die Validierung schwächen oder Ergebnisse erzeugen, denen Ingenieure nicht vertrauen können.
Chi-Hans Perspektive zeigt, warum räumliche Intelligenz wichtig ist. PCB-Routing ist voller Formen, Muster und Randbedingungen. Erfahrung mit Computergrafik hilft, geometrische Komplexität zu verstehen. Hardware verlangt jedoch, dass diese Geometrie elektrische und fertigungstechnische Anforderungen erfüllt. Visuelle Kompetenz wird wertvoller, wenn sie mit Physik und einem Bewusstsein für Designregeln verbunden ist.
Harshats Perspektive zeigt, warum Optimierung praktisch bleiben muss. Theorie kann die Entwicklung von Algorithmen leiten, doch eingesetzte Systeme brauchen Laufzeitdisziplin, Ressourcenbewusstsein und sinnvolle Abwägungen. Entwicklungsteams benötigen selten so dringend einen Beweis der Perfektion wie glaubwürdige Varianten, klare Bewertungen und schnelle Iteration. Quilters Herausforderung liegt in der Überschneidung dieser Bereiche, wo Geometrie, Lernen, Physik und Produkturteil einander verstärken müssen.
Warum Optimierung unter Nebenbedingungen der richtige Rahmen für Quilter ist
Viele KI-Erzählungen in der Hardwareentwicklung beginnen mit der Generierung. Quilters interessantere Geschichte beginnt mit Randbedingungen. Generierte PCB-Varianten sind nur dann relevant, wenn ein System bewerten kann, ob sie die physikalischen, elektrischen und fertigungstechnischen Anforderungen realer Platinen erfüllen. Suche ist nur relevant, wenn der Suchraum die technische Realität abbildet. Automatisierung ist nur relevant, wenn Ingenieure das Ergebnis über eine sichtbare Quilter-Oberfläche verstehen, prüfen und ihm vertrauen können.
Optimierung unter Nebenbedingungen gibt Quilter eine klarere fachliche Position als allgemeine KI-Sprache. Der Begriff verbindet die Arbeit des Unternehmens mit mathematischer Optimierung und hält die Diskussion zugleich in der praktischen EDA verankert. Er erklärt auch, warum sich PCB-Design von Textgenerierung, Bildgenerierung und anderen rein softwarebasierten KI-Anwendungen unterscheidet. Hardware hat Folgen, die sich im Nachhinein nicht einfach wegredigieren lassen.
Ingenieure brauchen nicht noch eine Behauptung, dass KI Fachwissen ersetzen werde. Hardware-Teams brauchen Systeme, die ihnen helfen, Designvarianten unter realen Randbedingungen zu suchen, zu bewerten, zu vergleichen und zu verbessern. Bessere Automatisierung sollte Kompromisse sichtbarer machen, nicht verbergen.
"Alle Modelle sind falsch, aber manche sind nützlich." — zitiert von Harshat Kumar
Harshats Aphorismus passt gut zu dieser Philosophie. Nützliche Modelle müssen nicht die gesamte Wahrheit über Hardware enthalten. Sie müssen Ingenieuren helfen, innerhalb der entscheidenden Randbedingungen bessere Entscheidungen zu treffen. Im PCB-Design bedeutet Nützlichkeit: brauchbare Varianten, erkennbare Schaltungsstrukturen, physikalisch fundierte Prüfungen, prüfbare Ergebnisse und schnellere Wege durch schwierige Lösungsräume.
Der Umgang mit Randbedingungen ist das Handwerk der Hardware-Automatisierung
Ingenieurarbeit bewegt sich zwischen Beweis und Praxis. Der Beweis fragt, was garantiert werden kann. Die Praxis fragt, was innerhalb eines Zeitplans, eines Fertigungsprozesses, eines ECAD-Workflows, einer Review-Besprechung und einer physischen Platine funktioniert. PCB-Automatisierung muss beide Welten respektieren, denn Algorithmen werden erst nützlich, wenn sie den Kontakt mit Hardware bestehen.
Chi-Han betrachtet Routing durch die Perspektive von Geometrie, visueller Struktur und Optimierung. Harshat betrachtet lernende Systeme durch Budgets, Ziele und praktische Laufzeit. Jarvis sieht die Schwierigkeit, Schaltungsbedeutung aus Platinendateien, Schaltplänen, Metadaten und realer technischer Vielfalt zu extrahieren. Gemeinsam geben ihre Perspektiven Quilter eine fachlich überzeugendere Darstellung als eine einfache Behauptung über KI für PCB-Design.
Optimierung unter Nebenbedingungen steht im Zentrum dieser Geschichte. Randbedingungen geben der Suche eine Richtung. Geometrie macht elektrische Absicht sichtbar. Reinforcement Learning erkundet mögliche Lösungen. Physikalisch fundierte Validierung beurteilt, ob diese Lösungen relevant sind. Die menschliche Prüfung hält Automatisierung mit technischer Verantwortung verbunden.
PCB-Design wird nicht leistungsfähiger, indem es weniger Randbedingungen unterliegt. Bessere Tools werden Randbedingungen berechenbarer, transparenter und nützlicher machen. Die Zukunft der EDA-Automatisierung gehört Systemen, die innerhalb von Randbedingungen mit genügend Gründlichkeit für Ingenieure und genügend Flexibilität für reale Platinen schlussfolgern können. Hardware-Automatisierung ist nicht die Kunst, Grenzen zu entkommen, sondern das Handwerk, sicher innerhalb dieser Grenzen zu arbeiten.
Häufig gestellte Fragen
Was bedeutet Optimierung unter Nebenbedingungen im PCB-Design?
Optimierung unter Nebenbedingungen im PCB-Design bedeutet, ein Platinenlayout zu verbessern und dabei physikalische, elektrische, fertigungstechnische und arbeitsablaufbezogene Grenzen einzuhalten. Dazu können Platinenumriss, Leiterbahnabstände, Impedanzziele, Lagenanzahl, Stromtragfähigkeit, Bauteilplatzierung, Signalintegrität, Power-Integrität und Fertigungsregeln gehören. Ein nützliches System muss nach besseren Designs suchen, ohne die Anforderungen zu verletzen, die eine Platine herstellbar und elektrisch zuverlässig machen. Im automatisierten PCB-Design hilft Optimierung unter Nebenbedingungen zu bestimmen, welche Layout-Varianten nicht nur möglich, sondern tatsächlich nützlich sind.
Warum ist Optimierung unter Nebenbedingungen für EDA wichtig?
EDA-Tools arbeiten innerhalb eines dichten Geflechts technischer Randbedingungen. Platzierung, Routing, Designregelprüfung, Prüfung der Signalintegrität, Power-Integrität, Herstellbarkeit und ECAD-Übergabe erfordern strukturierte Abwägungen. Optimierung unter Nebenbedingungen gibt der EDA-Automatisierung einen Rahmen, um Designergebnisse zu verbessern und dabei die für Ingenieure wichtigen Grenzen zu wahren. Ohne diesen Rahmen riskiert Automatisierung Ergebnisse, die plausibel aussehen, aber der Prüfung nicht standhalten.
Wie lässt sich Reinforcement Learning auf Hardwaredesign anwenden?
Reinforcement Learning lässt sich auf Hardwaredesign anwenden, wenn Layout-Entscheidungen als aufeinanderfolgende Entscheidungen in einer Umgebung mit Randbedingungen formuliert werden. Ein System kann mögliche Platzierungen oder Leiterbahnführungen erkunden, Rückmeldung über Belohnungssignale erhalten und künftige Entscheidungen verbessern. Hardware-Anwendungen erfordern mehr Disziplin als vereinfachte Lernumgebungen, weil Belohnungen physikalische Randbedingungen, elektrisches Verhalten, Herstellbarkeit, Laufzeit und Prüfbarkeit widerspiegeln müssen. Reinforcement Learning in der Hardwareentwicklung wird glaubwürdig, wenn es an reale ingenieurfachliche Bewertung gebunden ist.
Warum ist PCB-Routing ein Geometrieproblem?
PCB-Routing ist ein Geometrieproblem, weil Leiterbahnen, Vias, Bauteile, Kupferbereiche, Sperrflächen und Platinenumrisse physischen Raum einnehmen. Elektrische Beziehungen werden durch Abstand, Kopplung, Länge, Breite, Lagenübergänge und Rückstrompfade zu Layout-Strukturen. Geometrie ersetzt Elektrotechnik nicht, sondern überträgt die elektrische Absicht auf die physische Platine. Automatisierte Routing-Systeme benötigen geometrisches Schlussfolgern, um funktionierende Layouts zu erzeugen.
Warum werden regelbasierte EDA-Systeme unflexibel?
Regelbasierte EDA-Systeme werden unflexibel, wenn sie sich auf feste Bedingungen stützen, um Designkonzepte zu erkennen, die sich zwischen realen Projekten unterscheiden. Differenzielle Paare, Hochstromnetze, Oszillatoren, Entkopplungsnetzwerke und Schaltregler können in vielen Namenskonventionen, Schaltplanmustern, Footprint-Bibliotheken und Layout-Stilen auftreten. Mehr Regeln können mehr Fälle erfassen, doch jede neue Ausnahme erhöht die Komplexität. Leistungsfähigere Automatisierung braucht das Zusammenspiel von Konzeptextraktion, transparenten Regeln, erlernter Erkennung und physikalisch fundierter Validierung.