


Read the Full Series
This article is one part of a walkthrough detailing how we recreated an NXP i.MX 8M Mini–based computer using Quilter’s physics-driven layout automation.
Am 4. September 2026 hat OpenAI GPT-6 Astra vorgestellt, samt einem Showcase-Video, in dem das Modell ein PCB-Layout in KiCad fertigstellt. Der Clip ist eine 15-sekündige Raffung eines Laufs von 2 Minuten und 54 Sekunden, und OpenAI beschreibt ihn als die Verwandlung eines Schaltplans in eine „fertigbare Leiterplatte“, indem Bauteile platziert und Kupfer geroutet werden. Diese Präsentation hat in der Elektronikbranche viel Resonanz ausgelöst. Ein Repost des Clips auf X überschritt binnen Tagen 800.000 Aufrufe. Im KiCad-Forum gab es innerhalb eines Tages einen Thread dazu. Hackaday veröffentlichte binnen zweier Tage einen Beitrag mit der Frage, ob KI inzwischen Leiterplatten entwerfen kann, „die einfach funktionieren“. Quilter arbeitet seit mehreren Jahren daran, Layout mit KI zu automatisieren, deshalb lag es für uns nahe, zu dieser Diskussion beizutragen.
LLMs sind in hardwarenahen Aufgaben besser geworden: Datenblätter lesen, Schaltpläne entwerfen, ein Layout-Bild begutachten und nun CAD-Werkzeuge steuern. Das Layout selbst ist für LLMs ein deutlich schwierigeres Problem. Wir haben darüber geschrieben, warum sechzig Jahre Autorouter das Vertrauen der Ingenieurinnen und Ingenieure nicht gewinnen konnten. Auch die Astra-Demo lohnt einen Blick durch diese Brille.
Was hat die GPT-6-Astra-PCB-Demo tatsächlich gezeigt?
Das Astra-Video zeigte ein Spitzenmodell, das ein grafisches ECAD-Werkzeug (KiCad) durchgängig bedient. Das ist neu, und es ist das stärkste Computer-Use-Ergebnis, das ein Labor bisher im Bereich Elektronik vorgelegt hat.
Der Ankündigungsbeitrag führt ein Beispiel „Leiterplatte“ neben Spieleentwicklung und einem Formular 1040 auf. Ein PCB-spezifischer Benchmark wird nicht veröffentlicht. Die nächstgelegene Hardware-Kennzahl im Beitrag ist BenchCAD, das die Rekonstruktion von 3D-Objekten aus Renderings durch generierten CAD-Code prüft, also mechanisches CAD und kein Leiterplatten-Layout. Das PCB-Ergebnis ist ein einzelnes Video.
Die Kommentierenden im KiCad-Forum, die Astra verteidigten, und jene, die es kritisierten, trafen sich in einem Punkt: Ein LLM, das heute an einer Leiterplatte arbeitet, versucht, mit den Worten eines Befürworters, „eine Leiterplatte blind und in Handschellen zu bauen“, und der Ausweg bestehe darin, ihm deterministische Werkzeuge zum Orchestrieren zu geben. Der Eröffner des Threads, der selbst mit LLM-plus-KiCad-MCP-Setups arbeitet, fasste den Stand so zusammen: „mäßig gut im PCB-Design, aber immer noch sehr schlecht bei Hochfrequenzsignalen“, und „nicht gut“ bei HDI und BGAs. Und ein Designer brachte es treffend auf den Punkt: viele Leute im Internet haben diese Woche gelernt, was ein Autorouter ist.
Ist ein LLM ein leistungsfähigerer Autorouter?
Die ersten kommerziellen Autorouter kamen in den 1970er-Jahren auf den Markt, aufgebaut auf einem Maze-Routing-Algorithmus, den C. Y. Lee 1961 bei Bell Labs veröffentlichte. Jede Generation seither wurde an der Completion Rate gemessen, dem Anteil der Netze, die das Werkzeug ohne Verletzung der Designregeln verbunden hat.
Ingenieurinnen und Ingenieure haben aus gutem Grund gelernt, dieser Zahl zu misstrauen. Eine Leiterplatte kann zu 100 % verbunden sein und den DRC bestehen und trotzdem Unterbrechungen im Rückstrompfad, mangelhafte Impedanzkontrolle, übermäßige Kopplung oder Probleme bei der Bestückung haben. Pins zu verbinden ist nicht dasselbe, wie eine Leiterplatte zu erzeugen, die sich wie erwartet verhält.
Betrachtet man die Astra-Demo durch diese Brille, sieht man Netze, die verbunden werden. Astra hat allerdings auch Bauteile platziert, und das unterscheidet sich von klassischen Autoroutern. „Fertigbar“ in OpenAIs Beschreibung bedeutet jedoch, dass die Ausgabe an einen Fertiger geschickt werden kann. Nichts in der Demo und nichts im Ankündigungsbeitrag sagt etwas darüber aus, ob die fertige Leiterplatte sich wie beabsichtigt verhält. Das Modell hat keine Möglichkeit, das zu bewerten, denn beim Erzeugen einer KiCad-Datei wird an keiner Stelle berechnet, was die Schaltung tun wird. Ein LLM, das eine ECAD-GUI bedient, ist ein leistungsfähigerer Bediener, der dasselbe Ziel verfolgt.
Autorouter, LLM und physikgesteuerte KI im Vergleich
Dimension | Klassischer Autorouter | LLM bedient ECAD (z. B. GPT-6 Astra in KiCad) | Physikgesteuerte KI (Quilter) |
Grundansatz | Handabgestimmte Heuristiken und Regelrangfolgen | Allzweck-Sprachmodell, das eine GUI oder Code-Schnittstelle bedient | Reinforcement Learning + klassische Solver + algorithmische Geometrie |
Problemzuschnitt | Platzierung ist Eingabe; die Netze werden geroutet | Aufeinanderfolgende Schritte in einer GUI: erst platzieren, dann routen | Platzierung und Routing werden als ein gekoppeltes Problem gelöst |
Wovon gelernt wurde | Von Ingenieurinnen und Ingenieuren kodierte Regeln | Veröffentlichte Texte, Code und alle öffentlich verfügbaren Board-Dateien | Synthetische Trainingsprobleme, bewertet gegen Physik; keine von Menschen entworfenen Leiterplatten |
Physikalische Bewertung | Keine; nur DRC | Keine innerhalb der Generierung; externe Werkzeuge können aufgerufen werden, die Ergebnisse muss das Modell interpretieren | Physics Rule Checks laufen während der Kandidatenerzeugung |
Zielgröße | Verbundene Netze gemessen an den Designregeln | Aufgabenerfüllung nach Einschätzung des Modells | Layout-Kandidaten, die den DRC und gezielte elektrische Prüfungen bestehen |
Ausgabe | Ein Ergebnis, oft 90 % mit tagelanger Nacharbeit | Ein Ergebnis pro Sitzung | Dutzende bis Hunderte bewerteter Kandidaten im nativen ECAD-Format |
Rechenleistung | Eine einzelne Workstation | Groß, aber für die Tokenerzeugung einer Leiterplatte pro Sitzung eingesetzt; ECAD läuft lokal | Cloud-skalierte parallele Platzierung, Routing und Prüfungen über viele Kandidaten hinweg |
Belegte Stärke | Einfache, unkritische Leiterplatten | Schaltplanentwurf, Datenblattlektüre, Bauteilauswahl, Layout-Review | Dichte Leiterplatten innerhalb des angegebenen Einsatzbereichs |
Wir müssen anerkennen, dass dies der heutige Stand ist. Die Technik entwickelt sich schnell. LLMs könnten lernen, mehrere Werkzeuge gut genug zu orchestrieren, um die obigen Probleme anzugehen, und sollte eine allgemeine künstliche Intelligenz (AGI) kommen, könnten solche Probleme ganz anders aussehen. Zum Zeitpunkt dieses Beitrags sind LLMs jedoch aus mehreren strukturellen Gründen noch nicht gut geeignet, das PCB-Layout zu lösen.
Warum tun sich LLMs mit dem PCB-Layout schwer?
Platzierung und Routing sind ein gekoppeltes Problem
Layout besteht aus zwei ineinander verschlungenen Problemen. Die Platzierung entscheidet, wo jedes Bauteil sitzt, und das Routing verbindet sie anschließend. Und sie lassen sich nicht trennen: Man kann eine Platzierung nicht beurteilen, bevor man versucht hat, sie zu routen. Der klassische Autorouter nahm die Platzierung als feste Eingabe, begann Kupfer zu legen, und wenn das Routing feststeckte, schob er es auf den Floorplan und gab auf.
Ein LLM, das KiCad sequenziell bedient, erst platzieren, dann routen, reproduziert genau diese Entkopplung. Mehrere Stimmen im KiCad-Thread wiesen darauf hin, dass das Routing nicht einmal der schwierige Teil ist. Eine nannte die Platzierung „das schwierige Problem“ und merkte an, dass sie ein Verständnis der Schaltung erfordert und dass sich eine gute Platzierung seit dreißig Jahren annehmbar autorouten lässt. Eine andere sagte, worauf es ankomme, sei, wo die Bauteile „im Verhältnis zueinander“ sitzen und wie das mit dem Routing und der realen Physik zusammenspielt.
Es gibt keine Trainingsdaten, und die Rückkopplungsschleife der Hardware ist zu langsam, um welche zu erzeugen
LLMs lernen aus dem, was veröffentlicht wurde. In der Software heißt das jahrzehntelanger öffentlicher Code plus der vollständige Lebenszyklus aus Fehlern und deren Behebung. In der Hardware gibt es davon fast nichts. Wie ein Forumsmitglied es formulierte, ist das verfügbare PCB-Korpus zugunsten von Hobbyentwürfen verzerrt, weil „die meisten hochwertigen professionellen Leiterplatten proprietär sein werden“. Ein anderes ergänzte: man braucht schlechte Beispiele und ihre Korrekturen, nicht nur gute Beispiele, und es existieren sehr wenige vollständige Hardware-Lebenszyklen öffentlich, vom falschen Footprint bis zur Übersprechminderung.
Der Grund, warum diese Fehlerbeispiele nicht existieren, ist derselbe, aus dem sie schwer zu erzeugen sind: Die Rückkopplungsschleife der Hardware läuft im Takt der Fertigung. Software verträgt eine 97-%-Lösung, weil der Fix am nächsten Tag ausgeliefert werden kann, und LLMs sind beim Programmieren gut geworden, weil es nur so lange dauert wie ein Build, um herauszufinden, dass ein Programm falsch ist. Der Zyklus, um ein PCB-Problem zu finden, „bemisst sich in Fertigungs- und Bestückungszeit mit realen Kosten“. Ein Profi in den Hackaday-Kommentaren beschrieb, wie diese Kosten aussehen: Kommt ein Hardwareproblem ein Jahr später ans Licht, „muss mein Chef den Kunden anlügen… der Kunde geht vor Gericht, die Zeitung schreibt darüber. Der Druck, eine 100-%-Lösung zu liefern, ist viel höher.“ Ein Ansatz, der darauf setzt, dass ein Modell aus seinen Fehlern lernt, braucht Fehler, die billig und schnell zu beobachten sind. Fertigungsläufe sind weder das eine noch das andere.
Es gibt ein tieferliegendes Problem als die bloße Datenknappheit. Selbst mit einem perfekten Datensatz ist ein Modell, das darauf trainiert wurde, fertige Leiterplatten nachzuahmen, durch die Leiterplatten begrenzt, von denen es gelernt hat. Gibt man ihm ein Design, das nichts aus seinem Training ähnelt, greift es auf das nächstgelegene gesehene Beispiel zurück, das passen mag oder eben nicht. DeepMinds AlphaGo Zero, trainiert auf nichts als den Regeln von Go, schlug die auf menschlichen Partien trainierte Version mit 100 zu 0; ein Vergleichsmodell mit menschlichen Daten lernte anfangs schneller, blieb aber auf niedrigerem Niveau stehen (Silver et al., Nature, 2017).
Quilters Ansatz folgt dem zweiten Weg und löst damit zugleich das Problem der Rückkopplungsschleife. Quilter lernt nicht, indem es Kundenlayouts kopiert oder fertige menschliche Entwürfe nachahmt. Das System lernt aus erzeugten Versuchen, synthetischen Trainingsproblemen und Klassen von Layout-Herausforderungen, bewertet gegen physikalische Simulation, wo ein gescheiterter Kandidat Rechenzeit kostet statt eines Fertigungslaufs. Designs kommerzieller Kunden fließen überhaupt nicht in die Trainingspipeline ein; über die kostenlose Version eingereichte Designs werden genutzt, um synthetische Trainingsprobleme zu erzeugen, nicht um Designmuster zu reproduzieren.
Layout ist räumlich und geometrisch, eine belegte Schwäche von LLMs
Platzierung und Routing sind Probleme der Geometrie in einem eingeschränkten 2,5D-Raum: wo Dinge relativ zueinander sitzen, wie viel Platz ein Via verbraucht, ob ein Rückstrompfad unter einem Signal intakt bleibt. Das ist eine Kategorie, in der LLMs schwächeln.
GeoGramBench (ICLR 2026) hat 19 Spitzenmodelle im prozeduralen geometrischen Schlussfolgern geprüft und festgestellt, dass selbst auf Reasoning ausgelegte Modelle in der schwersten Stufe unter 50 % blieben. Eine Studie von 2026 zum räumlichen Vorstellungsvermögen fand dasselbe qualitative Fehlermuster bei jedem geprüften Spitzenmodell, wobei das beste Modell auf dem SpatialViz-Benchmark deutlich hinter der menschlichen Leistung zurückblieb. Die Forschung zeigt bislang ein konsistentes Muster: LLMs sind bei einfachen räumlichen Aufgaben mäßig kompetent und fallen dann rasch ab, sobald die kompositionelle Komplexität wächst.
Die Theorie zu kennen ist nicht dasselbe, wie sie anzuwenden
Der hitzigste Austausch im KiCad-Thread drehte sich um die Frage, ob LLMs „Physik lernen“ können. Die eine Seite wies zu Recht darauf hin, dass ein Spitzenmodell den ganzen Tag über High-Speed-Layout und EMV dozieren und Fehler in einem hochgeladenen Layout-Bild markieren kann. Die Antwort der anderen Seite war ebenso richtig: „etablierte Theorie in Textform auszuspucken ist eine Sache, die genannten Berechnungen und Randbedingungen im Design umzusetzen eine andere.“
Die Ausgabe eines LLM ist eine Folge von Tokens. Ein Modell kann ein Layout erzeugen, das plausibel aussieht, aber Plausibilität ist nicht dasselbe wie Physik. Physik kann nur als Werkzeug in die Schleife gelangen, das das Modell aufruft, und dann muss das Modell das Ergebnis korrekt interpretieren und korrekt in Geometrie übersetzen, also genau die beiden Schritte, in denen die Schwäche im räumlichen Schlussfolgern ins Gewicht fällt.
Um dem Werkzeug-Argument gerecht zu werden: So gehen LLMs bereits mit allem um, worin sie von Haus aus schlecht sind. Sie führen Python für Arithmetik aus, rufen eine Suchmaschine für Fakten auf, kompilieren und testen Code, statt darüber zu räsonieren, ob er läuft. Ein LLM könnte auf dieselbe Weise plausibel einen Feldsolver, einen Impedanzrechner und eine DRC-Engine orchestrieren, und genau dafür plädierten die konstruktivsten Beitragenden im KiCad-Forum. Zwei Dinge sind dabei zu bedenken. Erstens erledigen an diesem Punkt die Solver die Physik, und die verbleibende Aufgabe des LLM ist die Suche in einem kombinatorischen Raum und die Übersetzung numerischer Ergebnisse in Geometrie, also die beiden Fähigkeiten, in denen es laut den obigen Benchmarks am schwächsten ist. Zweitens ist die Architektur, die dieses Muster nachweislich zum Funktionieren gebracht hat, kein Allzweck-LLM an einer GUI. DeepMinds AlphaGeometry (Nature, 2024) löste 25 von 30 Olympiade-Geometrieaufgaben, gegenüber 10 beim bisherigen Stand der Technik, indem es ein neuronales Modell mit einer symbolischen Deduktions-Engine koppelte, die jeden Schritt verifiziert; das neuronale Modell wurde von Grund auf an 100 Millionen synthetischen Beispielen trainiert, nicht an menschlichen Beweisen. AlphaGeometry funktioniert, weil jeder Teil das tut, worin er gut ist: Das neuronale Modell schlägt vielversprechende Züge vor, eine deterministische Engine prüft, ob jeder Zug tatsächlich gültig ist, und das Modell hat aus synthetischen Aufgaben gelernt statt durch Nachahmung menschlicher Lösungen. Quilter ist ähnlich aufgebaut und speziell für das PCB-Layout optimiert. Reinforcement Learning schlägt Platzierungen und Leitungsführungen vor, Solver und Physics Rule Checks verifizieren sie, und die Trainingsdaten werden erzeugt, nicht von menschlichen Leiterplatten kopiert.
Routing ist ein Reihenfolgeproblem ohne einfaches Backtracking
Quilter-Ingenieur Fayaz Rahman beschreibt den Router so: „Der Router ist sehr sequenziell… wir können keine Art von Backtracking machen.“ Frühe Entscheidungen formen den verfügbaren Raum für alles Folgende um. Ein Power-Pour, der die Stromversorgung verbessert, kann spätere Escape-Routen blockieren. Eine breite Leiterbahn, die die Strombelastbarkeit erfüllt, kann benachbarte Signale aushungern. „Die Reihenfolge und die Randbedingungen sind wahrscheinlich das Schwierigste.“
Reinforcement Learning eignet sich gut für diese Problemklasse: aufeinanderfolgende Entscheidungen mit verzögerten Folgen, bewertet an einer Belohnung. Ein LLM, das eine Board-Datei Token für Token erzeugt, hat keinen vergleichbaren Mechanismus, um zu lernen, was eine Platzierungsentscheidung in Zug drei mit der Routbarkeit in Zug dreihundert angerichtet hat.
Was messen die KI-PCB-Benchmarks tatsächlich?
Hackaday nennt für GPT-6 Astra einen EEBench-Wert von 69,3 % (±10 %), ungefähr auf einer Linie mit Claude Opus 5. Zu dieser Zahl sind zwei Dinge anzumerken.
Erstens prüft EEBench kein Layout. Seine Methodik bewertet analoges und digitales Schaltungsdesign per Simulation über 13 Aufgaben, und die Autoren stellen fest, er „sagt uns noch nicht, ob ein Modell ein vollständiges Produkt layouten, fertigen und in Betrieb nehmen kann“. Der Gesamtwert besteht zu 65 % aus technischer Leistung und zu 35 % aus Kosteneffizienz gegenüber einer Referenz-BOM. Ein EEBench-Wert von 69 % sagt etwas über Design auf Schaltplanebene aus und wenig über das Routing.
Zweitens ist EEBench von atopile gebaut und finanziert, einem Unternehmen, dessen Produkt eine codebasierte Schnittstelle zum Erstellen von Leiterplatten in KiCad ist, ausgerichtet auf KI-Agenten. Das legen sie selbst offen, und der Benchmark ist eine nützliche Arbeit. Er bleibt dennoch ein vom Anbieter veröffentlichter Benchmark, und die Stoßrichtung seiner Befunde, dass Modelle mehr über Elektronik wissen, als sie über eine GUI ausdrücken können, man ihnen also eine Code-Schnittstelle geben solle, deckt sich mit dem Produkt.
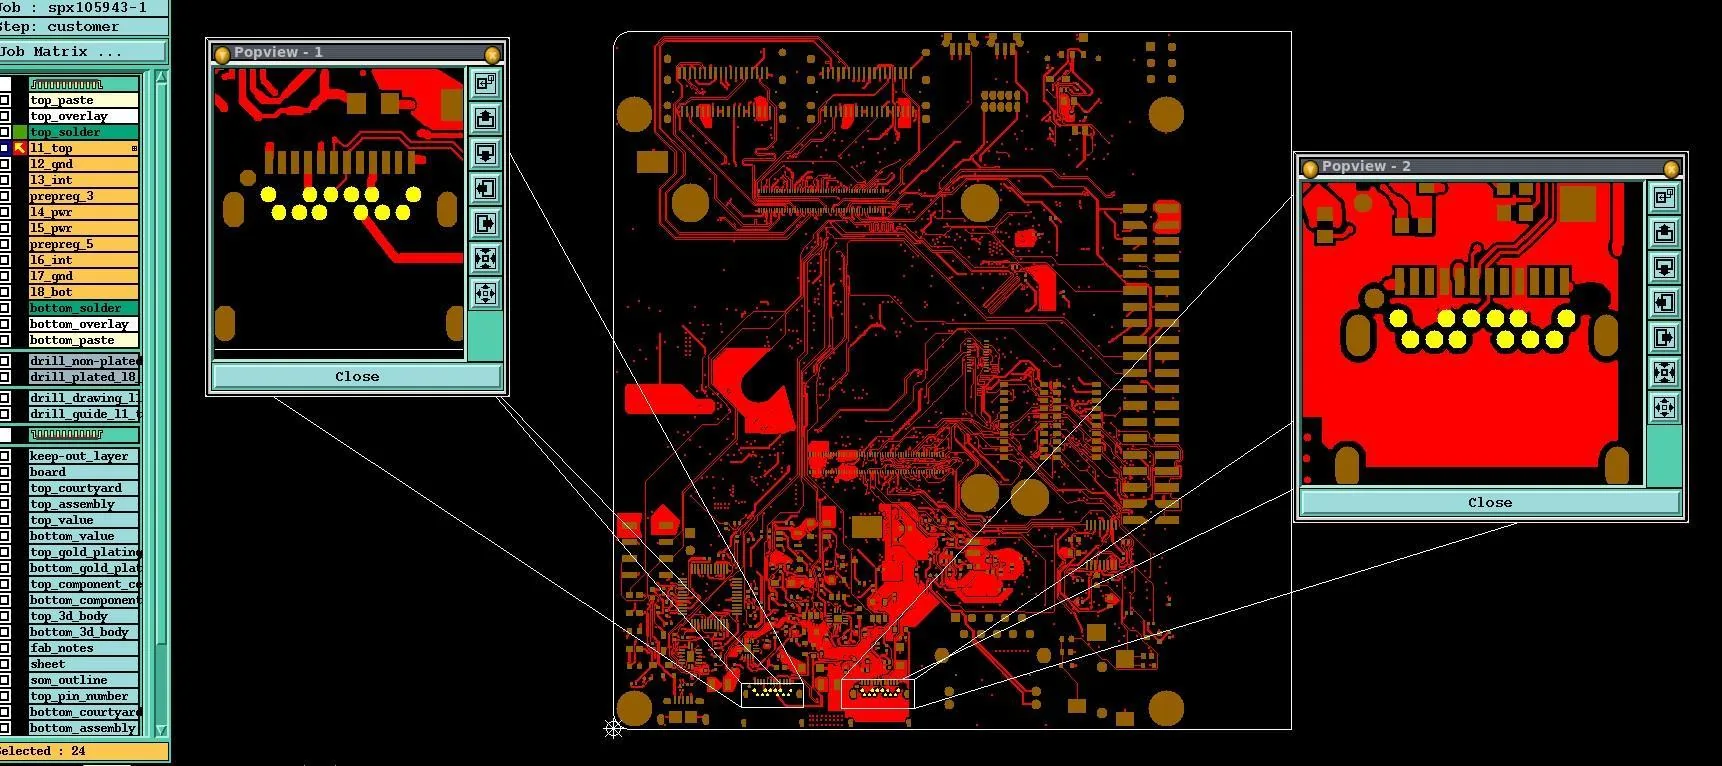
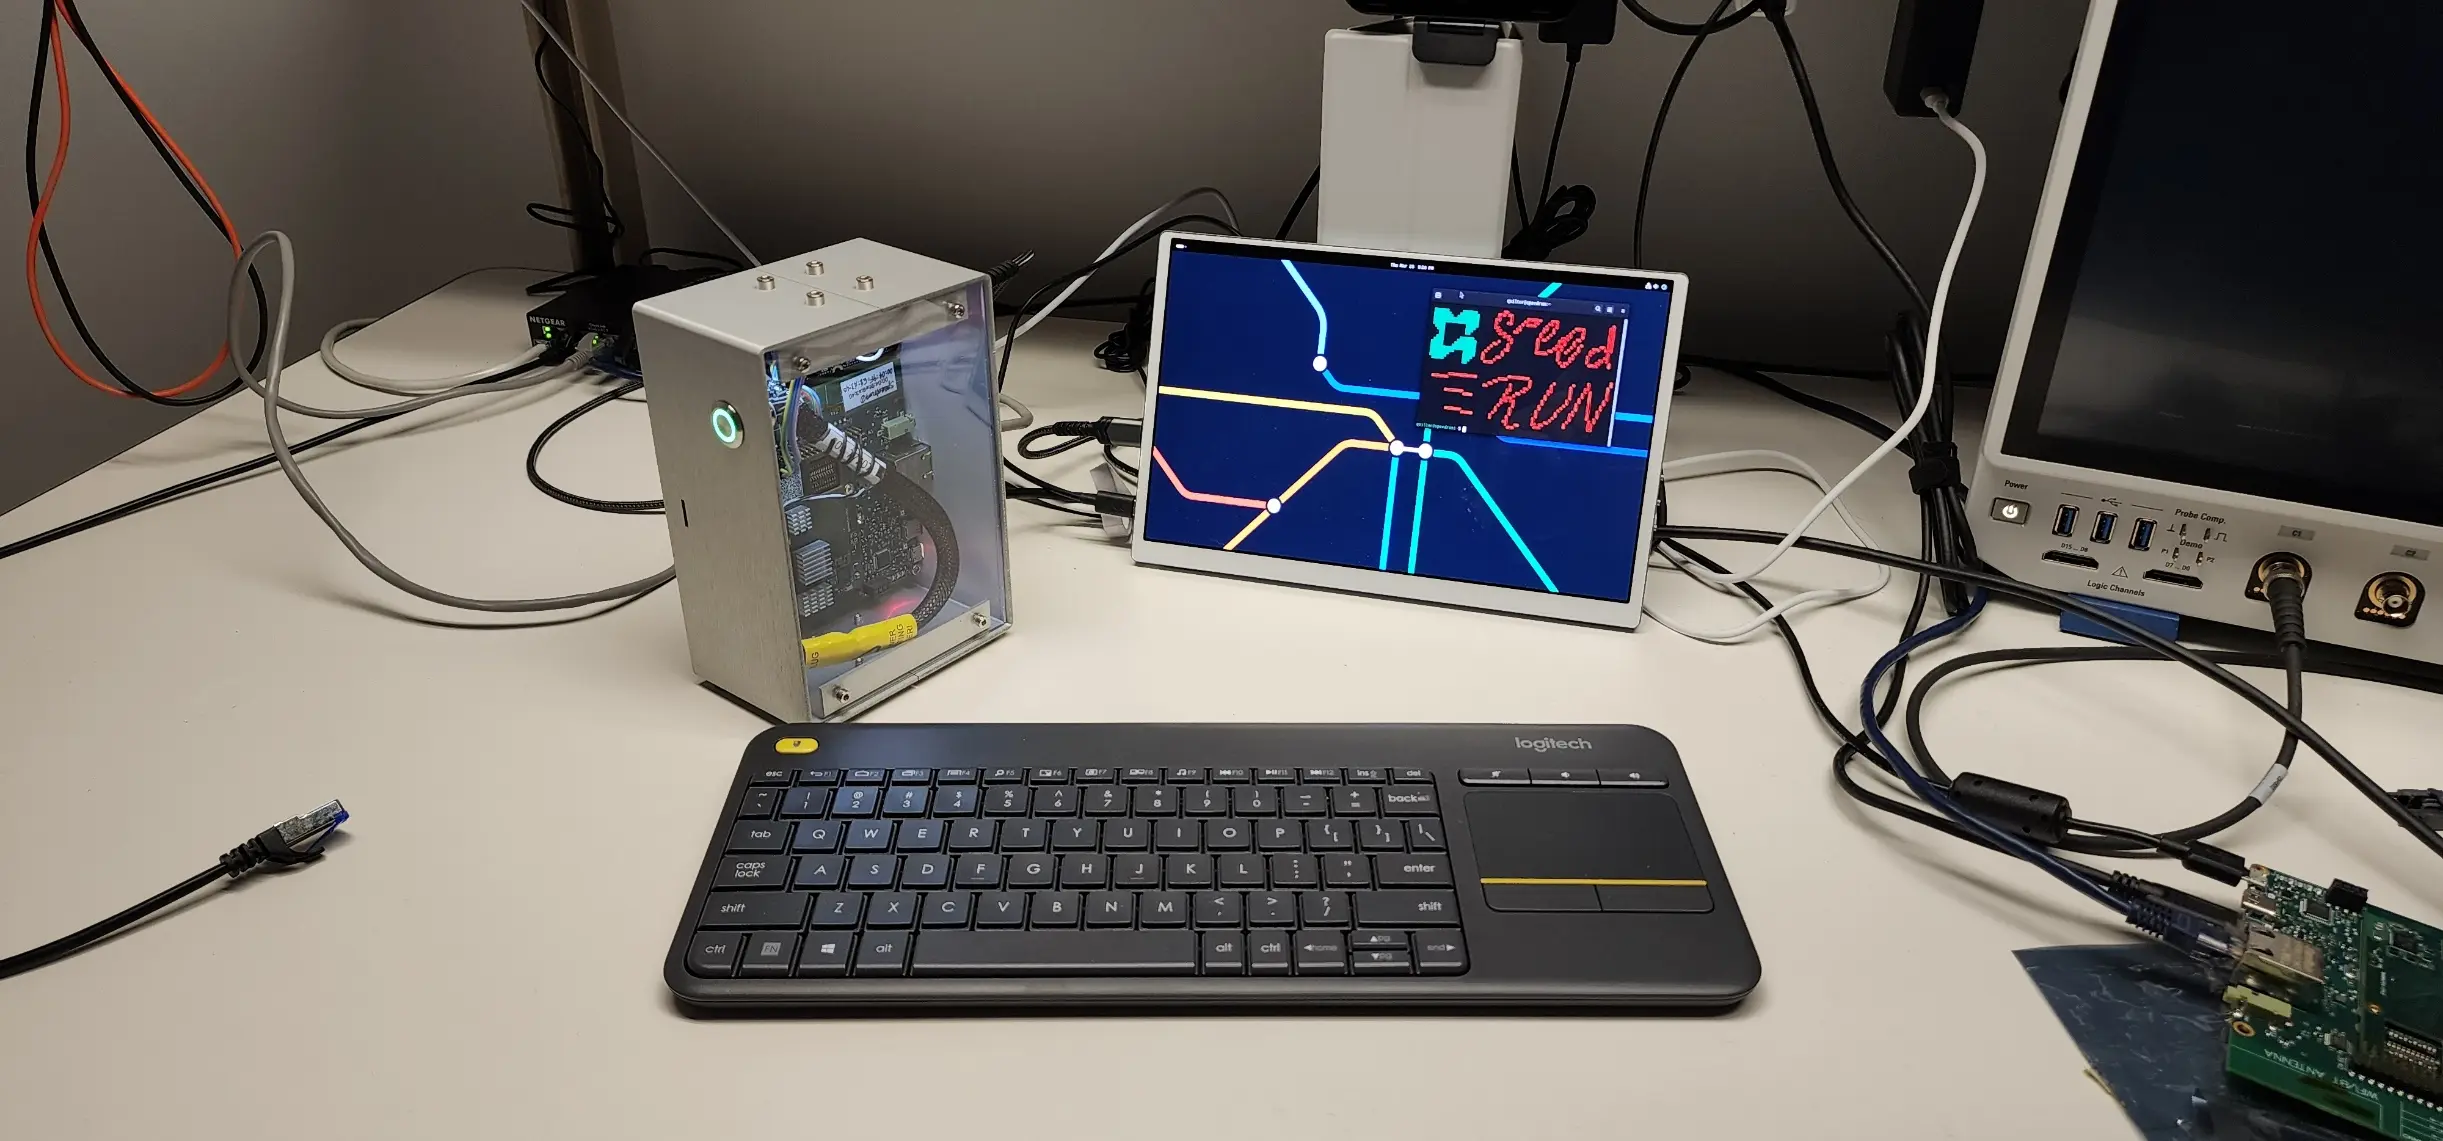
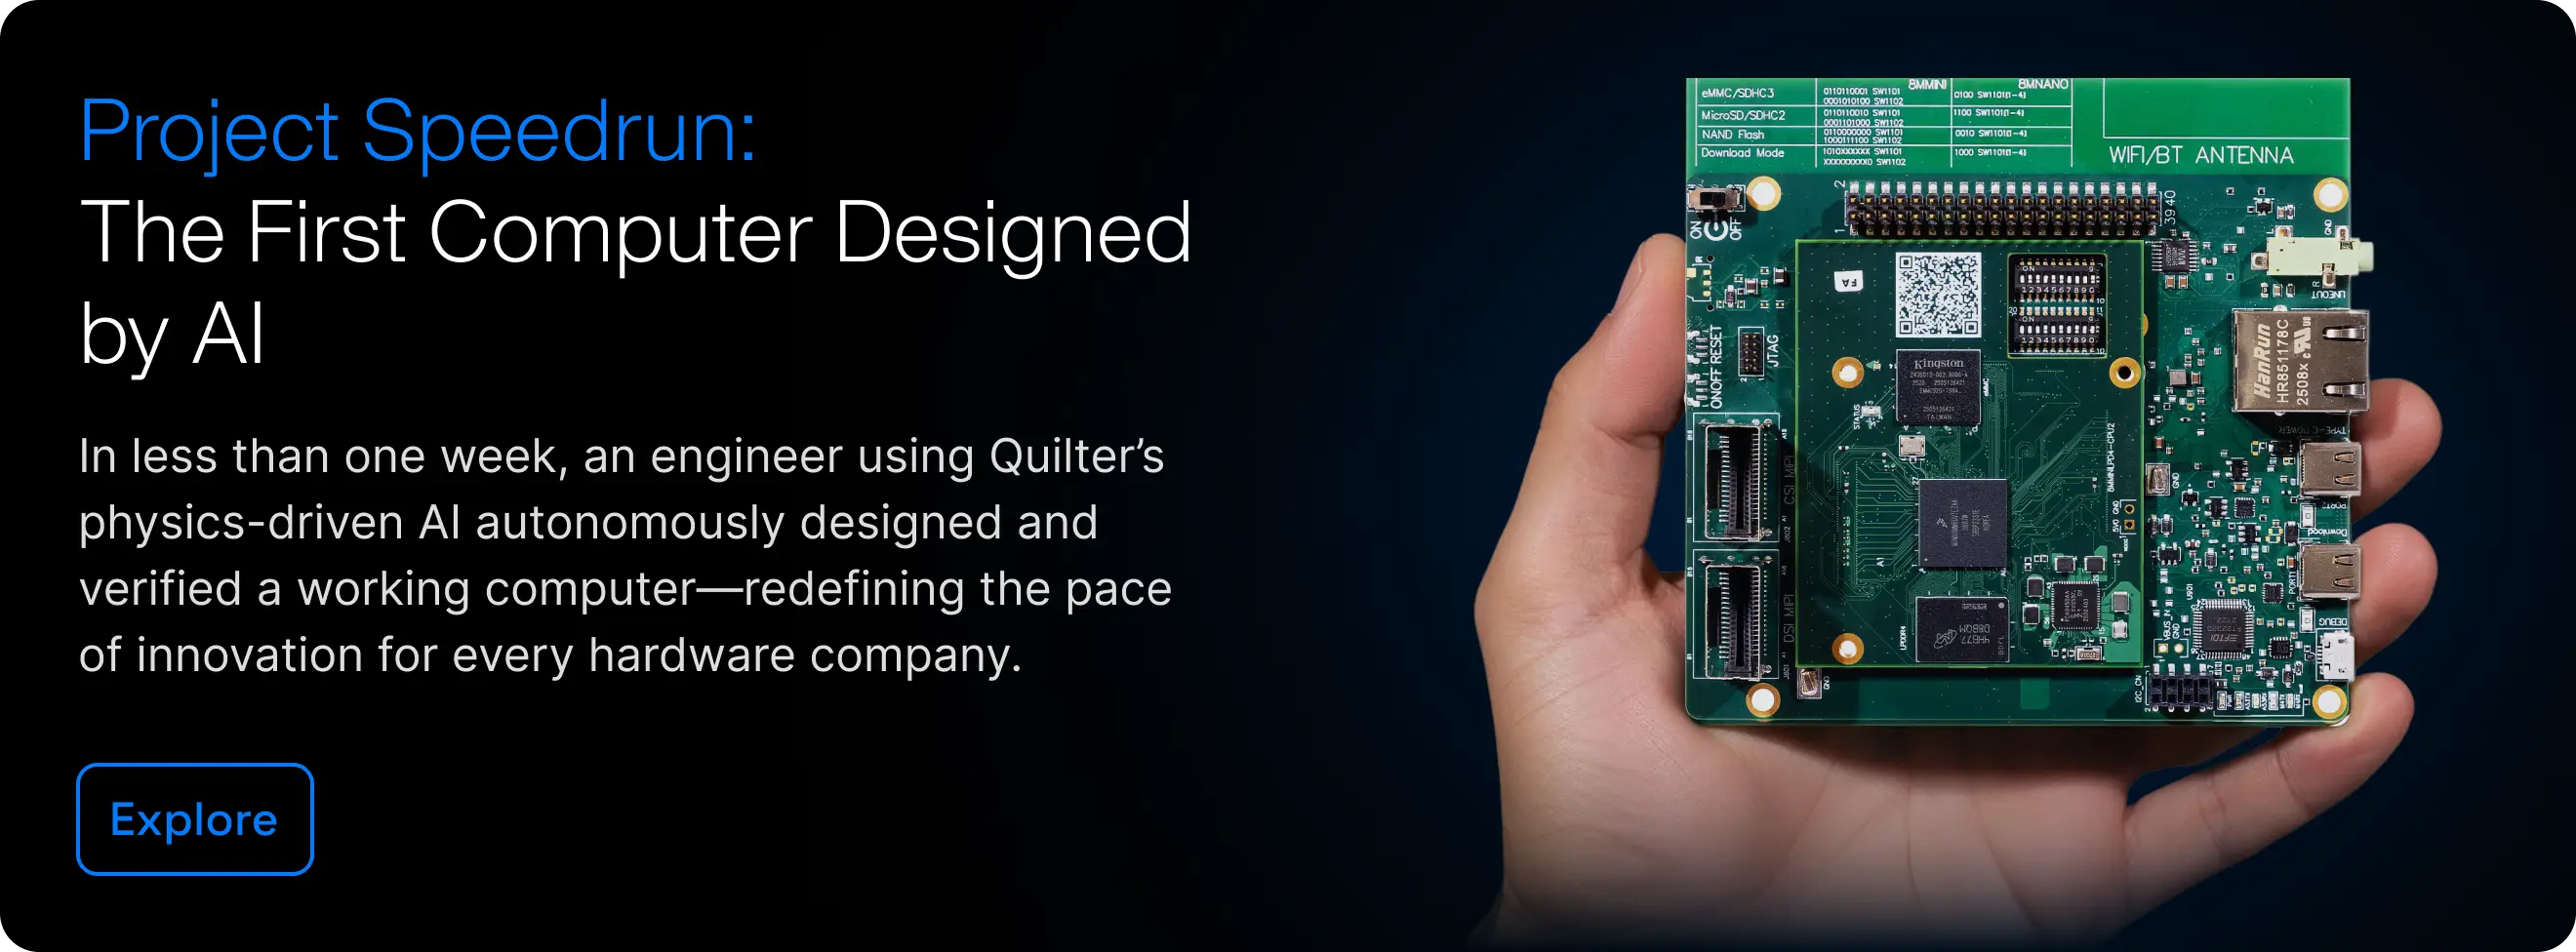
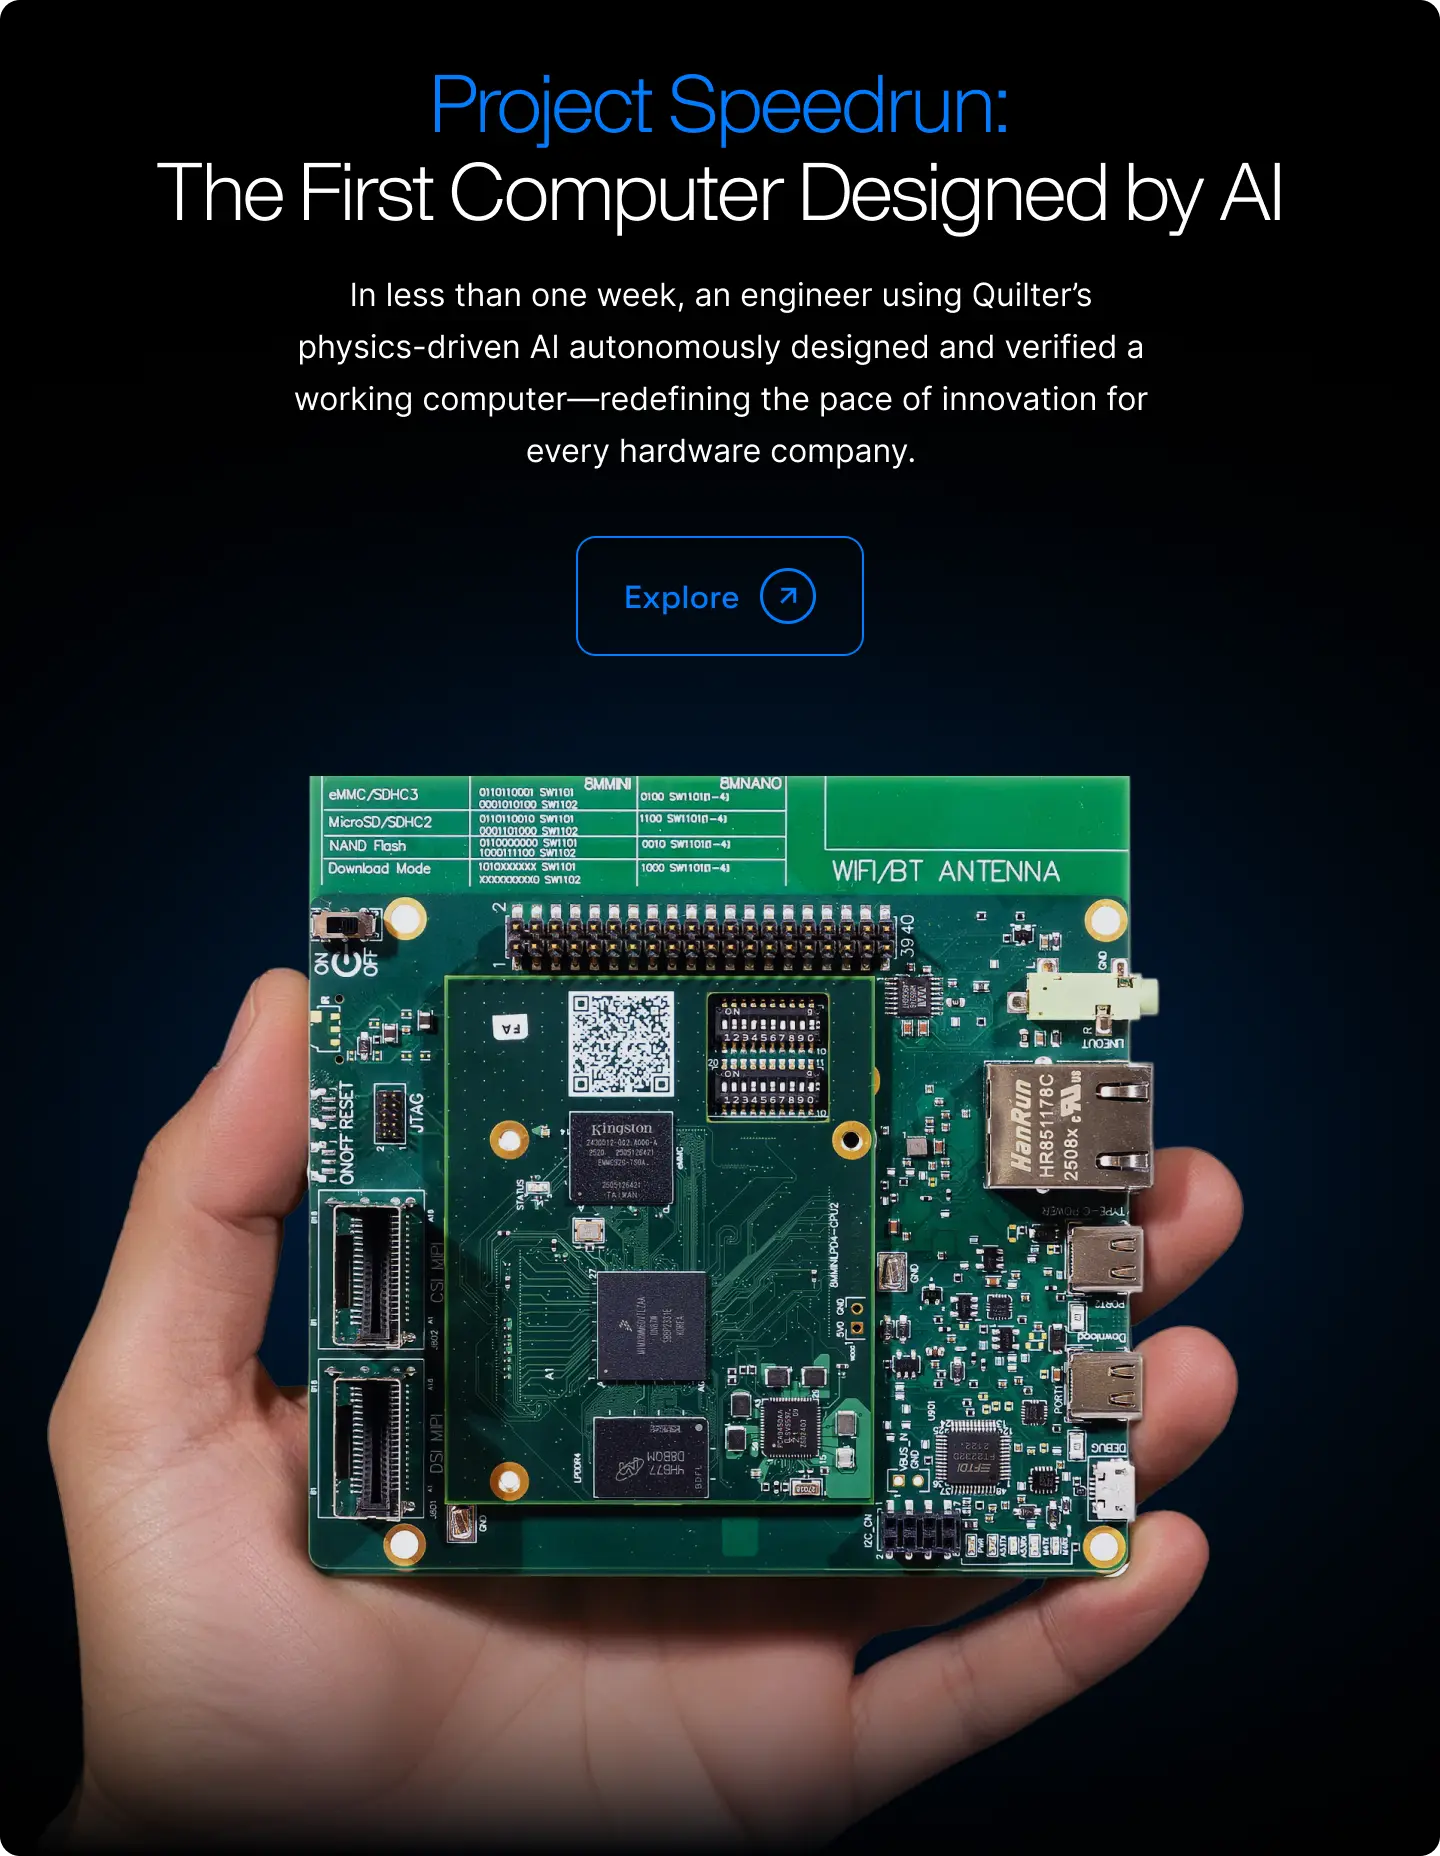
Quilters Belege sind ebenfalls selbst veröffentlicht, und Leserinnen und Leser sollten sie genauso gewichten. Der Unterschied ist, dass es Layout-Ergebnisse mit angehängter physischer Validierung sind. Project Speedrun, ein 8-lagiges, Linux-fähiges Motherboard, von Quilter platziert und geroutet und ohne Respin gefertigt, hat herunterladbare Designdaten, sodass jede und jeder das Ergebnis prüfen kann.
Was braucht ein Layout-System, das ein LLM in einer GUI nicht hat?
Unser jüngster Blogbeitrag argumentierte, dass der Autorouter an drei konkreten fehlenden Fähigkeiten scheiterte, die alle erst seit Kurzem verfügbar sind. Einem Spitzen-LLM an KiCad fehlen die ersten beiden, und die dritte hat es in einer Form, die das eigentliche Problem nicht wirklich löst.
1. Ein Weg, aus der Physik heraus zu schließen. Layout-Entscheidungen daran zu messen, was die Schaltung tun wird, und nicht an einer festen Regelliste. Quilter nutzt dafür Reinforcement Learning: definieren, wie eine gute Leiterplatte aussieht, viele Kandidaten erzeugen, jeden gegen die Physik bewerten und das System lernen lassen, welche Entscheidungen dorthin führen.
2. Ein Weg, die Physik während der Generierung zu prüfen. Ein trainiertes Modell ist gut darin, vielversprechende Entscheidungen vorzuschlagen. Es ist nicht das richtige Werkzeug, um zu berechnen, ob ein bestimmtes differenzielles Paar auf einem bestimmten Lagenaufbau mit einem bestimmten Via-Übergang sein Impedanzziel innerhalb der Toleranz trifft. Das ist Aufgabe eines klassischen Solvers. Quilter führt während der Kandidatenerzeugung Physics Rule Checks aus: Massefläche unter schnellen Leiterbahnen, Kopplung zwischen differenziellen Paaren, Durchgängigkeit des Rückstrompfades über Lagenwechsel hinweg, Impedanz innerhalb der Toleranz für den Lagenaufbau. Wo sich die Antwort aus dem Lagenaufbau berechnen lässt, etwa der Abstand eines differenziellen Paares, verwendet Quilter direkt das solvergestützte Ergebnis, statt ein Netz es lernen zu lassen. Quilter ist nicht nur ein trainiertes Modell: RL, wo die Suche schwer ist, algorithmische Geometrie, wo Geometrie den Suchraum verkleinern kann, klassische Solver, wo Physik gerechnet werden muss, exakte Algorithmen, wo exakte Verfahren gewinnen.
3. Rechenleistung im großen Maßstab, gerichtet auf die Suche. Jeder Autorouter seit Specctra war dafür gebaut, auf einer Workstation zu laufen, und das ist der Hauptgrund, warum sie nie über einen ersten oder zweiten Versuch hinauskamen. Der einzige Weg, zu erfahren, ob eine Platzierung funktioniert, ist, sie zu routen; jede vielversprechende Platzierung muss also geroutet werden, nur um überhaupt in Betracht zu kommen, und viele Kandidaten müssen parallel durch Platzierung, Routing und Physikprüfungen laufen. Einem Spitzen-LLM fehlt es nicht an Rechenleistung, aber ein LLM an KiCad verbraucht sie dafür, Tokens für eine Leiterplatte in einer Sitzung zu erzeugen, auf einer lokal laufenden ECAD-Instanz. Tausend Sitzungen parallel zu fahren würde daran nichts ändern, solange kein Physik-Evaluator die tausend Ergebnisse bewertet. Quilters Rechenleistung fließt in die Kandidaten selbst: Platzierung, Routing und Physics Rule Checks über viele Leiterplatten gleichzeitig, auf skalierbarer Cloud-Infrastruktur oder innerhalb der eigenen AWS-, Azure- oder GCP-Umgebung des Kunden für ITAR-regulierte Arbeiten.
Wo gehören LLMs in den Hardware-Workflow?
Nichts davon spricht gegen LLMs in der Elektronik. Die Forums- und Hackaday-Threads sind voll von Ingenieurinnen und Ingenieuren, die realen Nutzen aus ihnen ziehen: Schaltplanentwurf aus Datenblättern, Bauteilauswahl und Verfügbarkeitsprüfung, das Aufsetzen von SPICE-Simulationen für einfache Analogstufen und das Durchsehen eines bestehenden Layouts auf offensichtliche Mängel. Ein Hackaday-Kommentator berichtete, drei überschaubare Leiterplatten „vibe-gecodet“ zu haben, die auf Anhieb funktionierten. EEBenchs eigene These, dass Modelle mehr über Elektronik wissen, als sie über herkömmliche Designwerkzeuge zeigen können, ist für die Anforderungs- und Schaltplanphase, die es misst, glaubwürdig.
Das Layout ist die Phase, in der das Problem aufhört, eine Frage des Wissens zu sein, und zu einer Frage der Geometrie unter physikalischen Randbedingungen wird. Und an diesem Punkt wird ein Allzweckmodell bestenfalls zum Orchestrator, und eine zweckgebaute Physik-Engine erledigt die Arbeit.
Bei allen genannten Grenzen bleibt die Astra-Demo ein Meilenstein für KI im PCB-Design. Sie hat einem der langjährigen Probleme der Branche mehr Aufmerksamkeit verschafft, und durch sie haben sehr viel mehr Menschen überhaupt etwas über PCB-Design gelernt.
Sehen Sie, was physikgesteuertes Layout auf Ihrer eigenen Leiterplatte leistet. Sprechen Sie mit einer Ingenieurin oder einem Ingenieur..
Häufig gestellte Fragen
Kann GPT-6 Astra eine Leiterplatte entwerfen?
GPT-6 Astra kann KiCad bedienen, um aus einem Schaltplan Bauteile zu platzieren und Leiterbahnen zu routen, wie OpenAIs Ankündigungsvideo zeigt. OpenAI hat dazu keinen PCB-spezifischen Benchmark veröffentlicht, und die Demo zeigt verbundene Netze, nicht ob die entstandene Leiterplatte Anforderungen an Impedanz, Rückstrompfad oder Signalintegrität erfüllt. Ingenieurinnen und Ingenieure, die LLM-gesteuertes Layout testen, berichten, dass es bei einfachen Leiterplatten funktioniert und bei Hochgeschwindigkeitssignalen, HDI und BGAs an seine Grenzen stößt.
Warum können LLMs PCB-Layout nicht gut?
Layout ist ein gekoppeltes Platzierungs- und Routingproblem, bei dem jede Entscheidung elektrische Folgen hat, und nichts in der Tokenerzeugung eines LLM berechnet diese Folgen. LLMs fehlen zudem Trainingsdaten für professionelle Layouts, die proprietär sind, und sie schneiden beim kompositionellen räumlichen Schlussfolgern messbar schlecht ab. Sie können externe Solver aufrufen, so wie sie Python für Arithmetik aufrufen, müssen die Ergebnisse dann aber korrekt interpretieren und in Geometrie übersetzen, und genau darin sind sie am schwächsten. Systeme, die einen neuronalen Vorschlagsgeber mit deterministischer Verifikation koppeln, wie AlphaGeometry oder Quilter, sind dafür gebaut; ein Allzweck-LLM an einer GUI ist es nicht.
Was ist der Unterschied zwischen einem LLM und Quilter für das PCB-Design?
Ein LLM ist ein Allzweck-Sprachmodell, das Designsoftware bedienen oder Board-Dateien erzeugen kann. Quilter ist ein zweckgebautes Layout-System, das Reinforcement Learning, klassische Solver und algorithmische Geometrie nutzt, um vollständige Platzierungs- und Routing-Kandidaten zu erzeugen und gegen die Physik zu bewerten. Quilters Layout-Engine ist kein LLM, und sie lernt nicht durch Nachahmung von Menschen entworfener Leiterplatten.
Nutzt Quilter ein LLM?
Quilters Layout-Engine ist kein LLM. Sie baut auf Reinforcement Learning in Kombination mit klassischen Solvern, algorithmischer Geometrie und exakten Algorithmen auf und wird an synthetischen, gegen die Physik bewerteten Problemen trainiert, nicht an von Menschen entworfenen Leiterplatten oder an Text.
Misst EEBench das PCB-Layout?
Nein. EEBench V1 bewertet analoges und digitales Schaltungsdesign per Simulation über 13 Aufgaben. Die Autoren stellen fest, dass es Layout, Fertigung und Inbetriebnahme noch nicht abdeckt. Es ist von atopile gebaut und finanziert, einem Anbieter von Designwerkzeugen.